
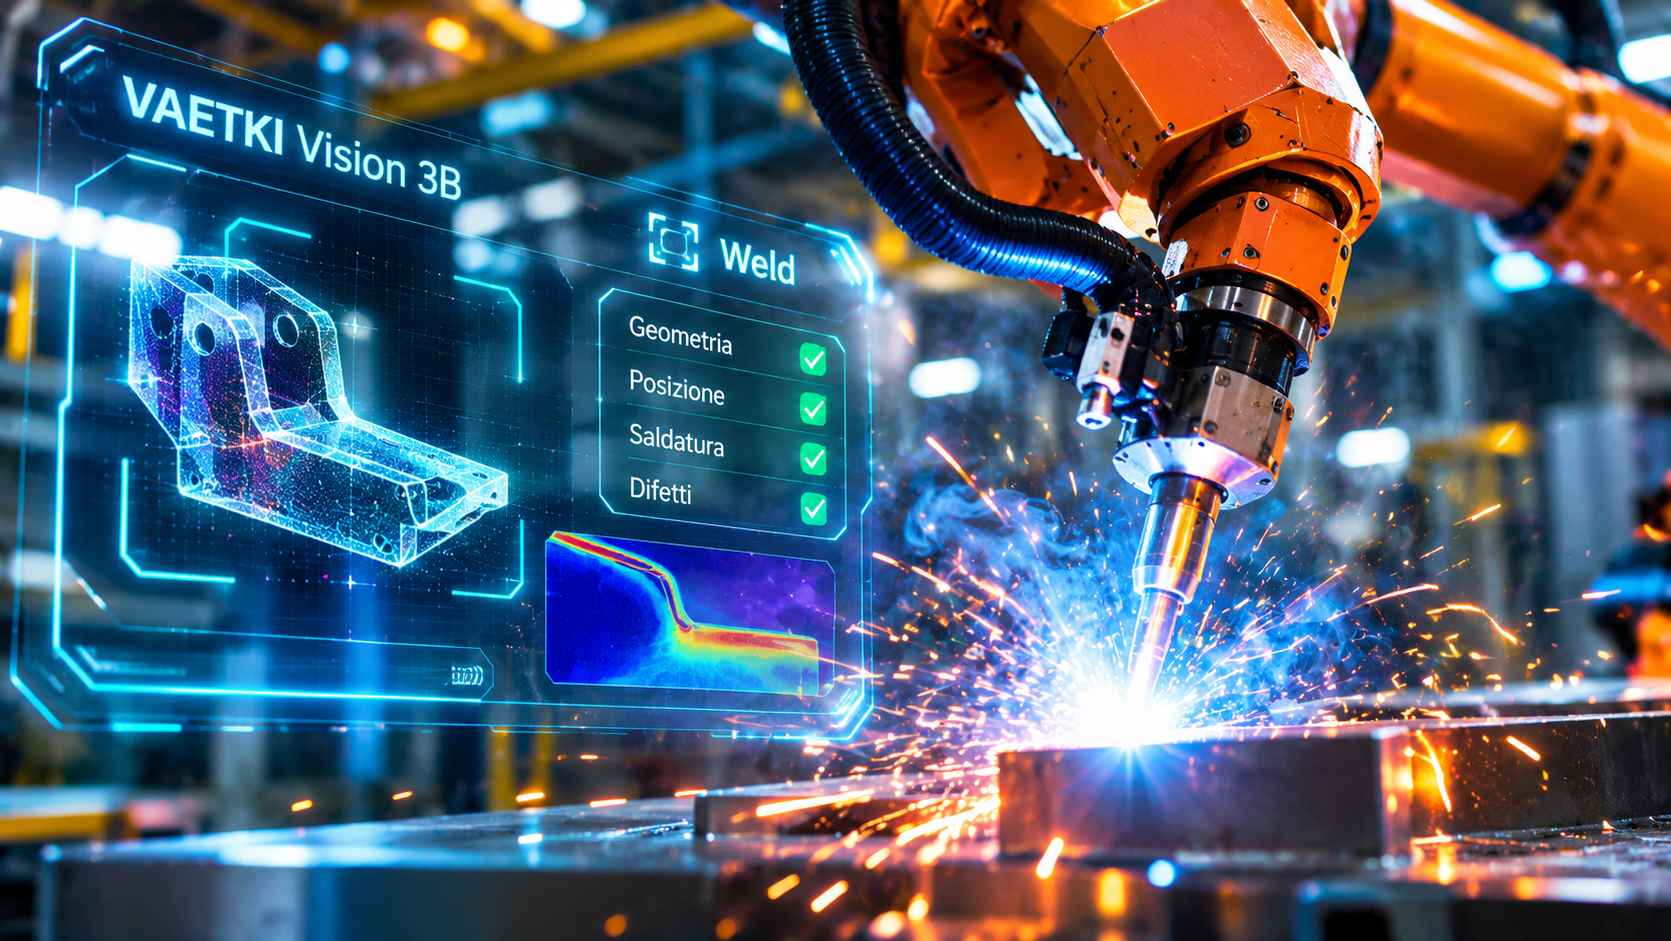
NC AI ha presentato il 3 novembre 2026 VAETKI Vision 3B, un modello multimodale di tipo Vision-Language Model progettato per l’esecuzione su robot e dispositivi industriali con risorse computazionali limitate. Il sistema è stato sviluppato per interpretare immagini, sequenze video e informazioni spaziali, fornendo una componente percettiva utilizzabile nelle architetture di Physical AI e nei sistemi Vision-Language-Action, nei quali la comprensione dell’ambiente viene collegata alla pianificazione e all’esecuzione di azioni fisiche. La scelta di un modello compatto risponde alle esigenze dei dispositivi edge, che devono elaborare le informazioni senza dipendere necessariamente da una connessione continua a infrastrutture cloud. NC AI dichiara di aver progettato VAETKI Vision 3B tenendo conto delle condizioni operative di robot industriali, sistemi di movimentazione e apparecchiature impiegate nei processi manifatturieri, nei quali la capacità di interpretare rapidamente posizione, forma e stato degli oggetti costituisce un requisito per l’automazione.
Le valutazioni comparative sono state condotte sui benchmark BLINK, ERIQ ed ERQA, destinati a misurare differenti aspetti della percezione spaziale e del ragionamento relativo agli ambienti fisici. BLINK comprende attività di comprensione visiva e spaziale basate su immagini, mentre ERIQ ed ERQA valutano capacità di ragionamento connesse alla percezione incorporata e alla comprensione delle relazioni tra oggetti e ambiente. Secondo i risultati comunicati da NC AI, VAETKI Vision 3B ha raggiunto una media di 63,8 punti nella modalità di risposta ordinaria, superando sei modelli open-weight di dimensioni comprese tra due e otto miliardi di parametri. Il confronto comprende Qwen3-VL-2B e 4B, Qwen3.5-2B e 4B e Ministral-3-3B e 8B. L’azienda sottolinea che il risultato è stato ottenuto senza ricorrere alla modalità di ragionamento esteso, caratteristica rilevante nei contesti operativi nei quali la latenza della risposta può influire sulla capacità di intervento del robot. Nella modalità con ragionamento, il modello ha registrato 63,2 punti, rispetto ai 48,4 attribuiti a Ministral-3-8B-Reasoning nella valutazione riportata.
L’architettura è stata adattata anche all’analisi temporale delle immagini. In presenza di input video, VAETKI Vision 3B elabora contemporaneamente otto fotogrammi distribuiti su quattro secondi, permettendo di individuare relazioni tra stati successivi della scena. Questo approccio consente di valutare lo spostamento di un oggetto, la traiettoria di una componente meccanica e l’evoluzione di un’operazione industriale, superando i limiti di un’interpretazione basata esclusivamente su immagini statiche. Durante l’addestramento sono stati utilizzati dati di ragionamento robotico e spaziale insieme a immagini provenienti da contesti produttivi, comprese rappresentazioni di difetti nelle saldature. L’inclusione di dati industriali specifici permette al modello di affrontare condizioni visive differenti da quelle prevalentemente rappresentate nei dataset generici, come la presenza di componenti metallici, lavorazioni complesse e oggetti osservati in configurazioni non convenzionali.
NC AI ha sviluppato anche VAETKI Vision 3B Weld, una versione specializzata per l’analisi delle operazioni di saldatura. Il modello è stato ottenuto attraverso un ulteriore adattamento della versione generale utilizzando una quantità relativamente contenuta di dati specifici del processo. Nei benchmark aziendali, il punteggio relativo alla classificazione delle saldature è passato da 41,1 a 80,9, mentre quello dedicato al riconoscimento dei difetti e all’interpretazione dello stato operativo è aumentato da 39,3 a 69,8. Il miglioramento più marcato riguarda la capacità di riconoscere posizione e geometria, con un incremento da 5,3 a 72,5 punti. Queste misurazioni riguardano specifiche prove di riconoscimento e interpretazione e non rappresentano, da sole, la dimostrazione di una corrispondente accuratezza nell’esecuzione autonoma di tutte le operazioni di saldatura su impianti reali.
Lo sviluppo è stato condotto attraverso infrastrutture di calcolo interne a NC AI, con una procedura proprietaria di preaddestramento e due successive fasi di fine-tuning. L’azienda collega questa scelta alla realizzazione di un ecosistema di Physical AI sovrana per settori industriali nei quali controllo dei dati, sicurezza e continuità della catena di fornitura rivestono particolare importanza. NC AI collabora già con Hanwha Ocean, POSCO DX e Hyundai Rotem in progetti dedicati alla saldatura robotizzata autonoma, all’impiego di sistemi robotici in ambienti produttivi e allo sviluppo di modelli del mondo fisico. Le fasi successive prevedono l’applicazione di tecniche di reinforcement learning per migliorare ulteriormente il comportamento del modello e la sua integrazione come motore di percezione all’interno di sistemi VLA destinati a robot e apparecchiature edge. L’obiettivo è utilizzare la comprensione visiva e spaziale come base per procedure operative che colleghino osservazione, decisione e azione meccanica in contesti industriali reali.
Questo articolo è stato redatto con il supporto di strumenti di intelligenza artificiale (AI)