
Robocurve, azienda statunitense specializzata nella valutazione di sistemi robotici basati sull’intelligenza artificiale, ha presentato un esperimento nel quale due istanze isolate dello stesso modello AI sono riuscite a trasmettersi informazioni attraverso i movimenti di un robot, senza disporre di un canale di comunicazione digitale diretto e senza concordare preventivamente le regole di codifica. La prova prevedeva che il primo modello controllasse il movimento di un braccio robotico per rappresentare una parola segreta, mentre il secondo doveva ricostruire il messaggio osservando il comportamento del robot attraverso una telecamera. Le due istanze utilizzavano lo stesso modello di base, ma non potevano scambiarsi istruzioni sul protocollo da adottare. Nonostante questa limitazione, i sistemi sono riusciti a selezionare autonomamente modalità di rappresentazione comprensibili alla controparte e, secondo le informazioni preliminari pubblicate da Robocurve, hanno raggiunto una percentuale di decodifica completamente corretta delle parole superiore al 90%.
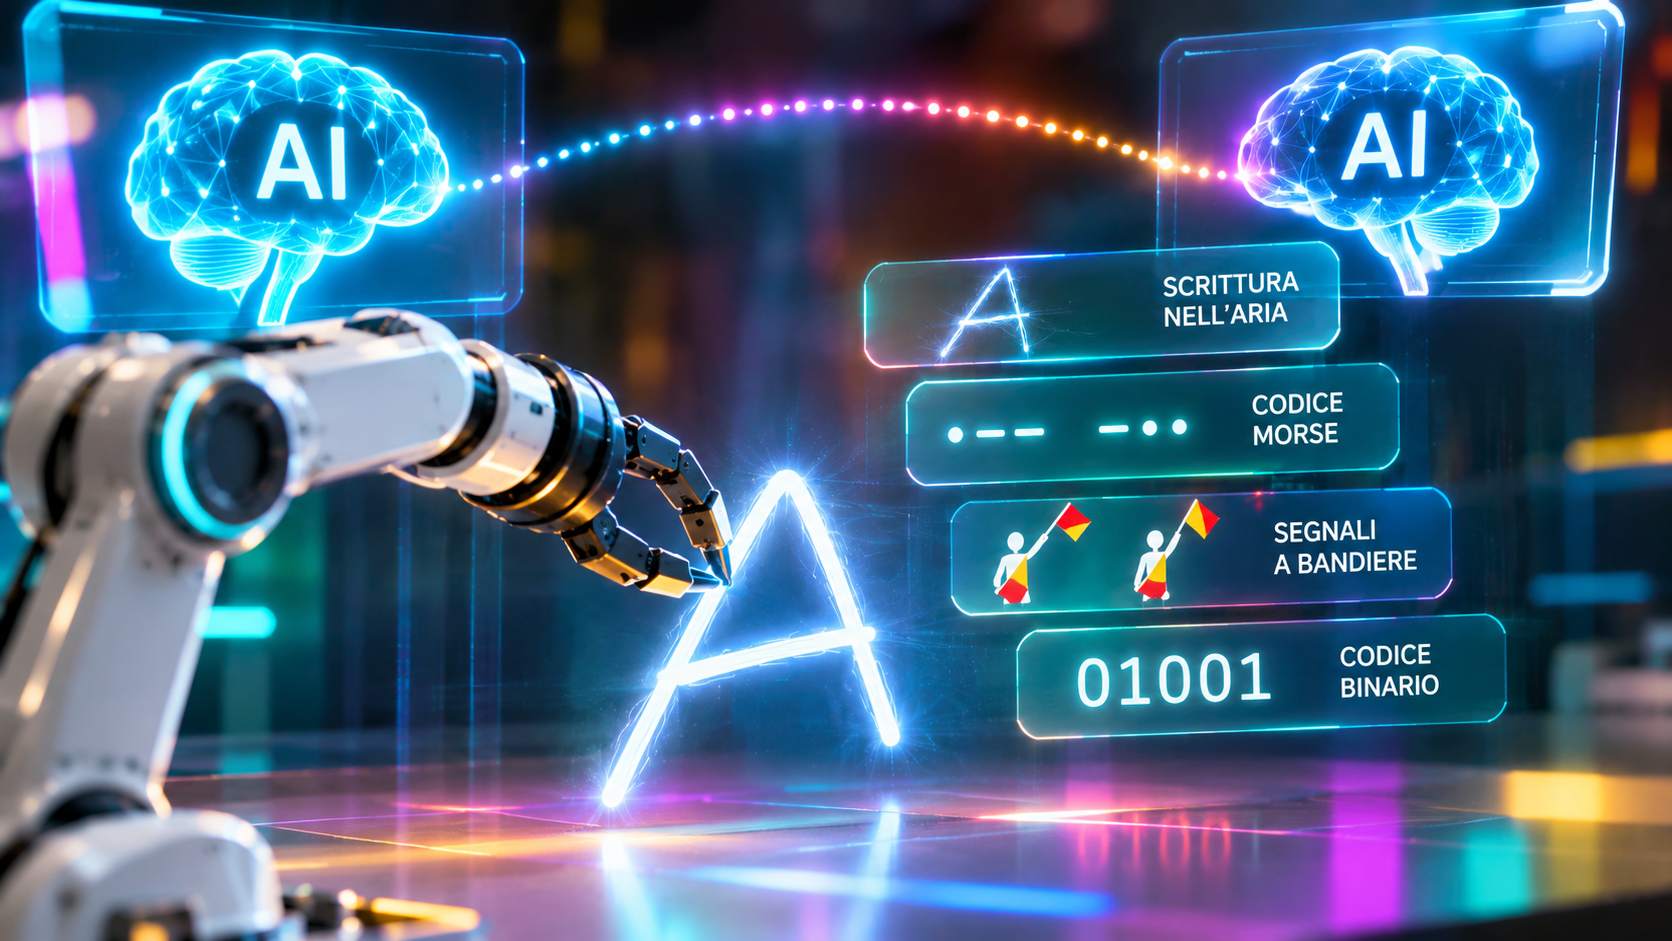
Le strategie utilizzate dai modelli sono risultate differenti. Claude Opus 5.5 di Anthropic ha scelto una modalità assimilabile alla scrittura nell’aria, impiegando il movimento del braccio robotico per tracciare lettere immaginarie. L’apertura e la chiusura della pinza venivano interpretate come l’equivalente del sollevamento e dell’appoggio di una penna sul foglio, consentendo di distinguere tratti e caratteri. GPT-6 Astra di OpenAI ha utilizzato invece il codice Morse, distinguendo segnali brevi e lunghi mediante i movimenti del robot. GPT-6.1 Sol ha adottato un sistema di segnalazione basato sulla posizione e sull’orientamento di due bracci, riconducibile al linguaggio delle bandiere utilizzato nella comunicazione visiva. Gemini 4 Argon di Google ha scelto una rappresentazione binaria a cinque bit per ciascun carattere. Nelle dimostrazioni pubblicate sono state trasmesse parole inglesi di cinque lettere, fra cui FRUIT, GRASS, MAPLE e DRESS, mostrando come differenti modelli possano utilizzare conoscenze già acquisite per costruire un canale di comunicazione attraverso un supporto fisico.
La caratteristica più significativa dell’esperimento è l’assenza di una negoziazione preventiva del protocollo. In un sistema tradizionale, due dispositivi devono condividere regole che stabiliscano come rappresentare le informazioni e come interpretare i segnali ricevuti. In questo caso, le due istanze di uno stesso modello disponevano di conoscenze e procedure di ragionamento simili, circostanza che può averle portate a selezionare indipendentemente il medesimo metodo di codifica. Robocurve ha collegato il comportamento osservato al concetto di Schelling Point, o punto focale, derivato dalla teoria dei giochi: quando due soggetti devono coordinarsi senza comunicare direttamente, possono convergere verso una soluzione particolarmente riconoscibile o naturale rispetto alle conoscenze condivise. Il sistema AI incaricato di ricevere il messaggio non doveva quindi necessariamente dedurre un protocollo completamente sconosciuto, ma riconoscere una convenzione plausibile tra quelle apprese durante l’addestramento.
Le prove hanno registrato anche errori nella decodifica di singole lettere, ma la percentuale di parole ricostruite integralmente è risultata superiore al 90%. Robocurve non ha ancora pubblicato il numero totale delle esecuzioni, le prestazioni separate per ciascun modello e l’insieme completo delle condizioni sperimentali, elementi necessari per valutare la robustezza dei risultati. Il ricercatore Ethan Mollick, della Wharton School, ha richiamato l’attenzione sulle implicazioni dell’esperimento per l’isolamento degli agenti autonomi: impedire l’accesso a un canale di comunicazione esplicito non esclude la possibilità che due sistemi utilizzino segnali alternativi disponibili nell’ambiente. Rimane inoltre da verificare se agenti basati su modelli differenti, e quindi non necessariamente dotati delle stesse preferenze di rappresentazione, possano conseguire risultati comparabili. Robocurve ha indicato che ulteriori prove tra modelli diversi saranno pubblicate successivamente. L’esperimento documenta la capacità di utilizzare un sistema robotico come mezzo di comunicazione non prestabilito, evidenziando il ruolo delle conoscenze condivise nella coordinazione tra agenti AI.
Questo articolo è stato redatto con il supporto di strumenti di intelligenza artificiale (AI)