
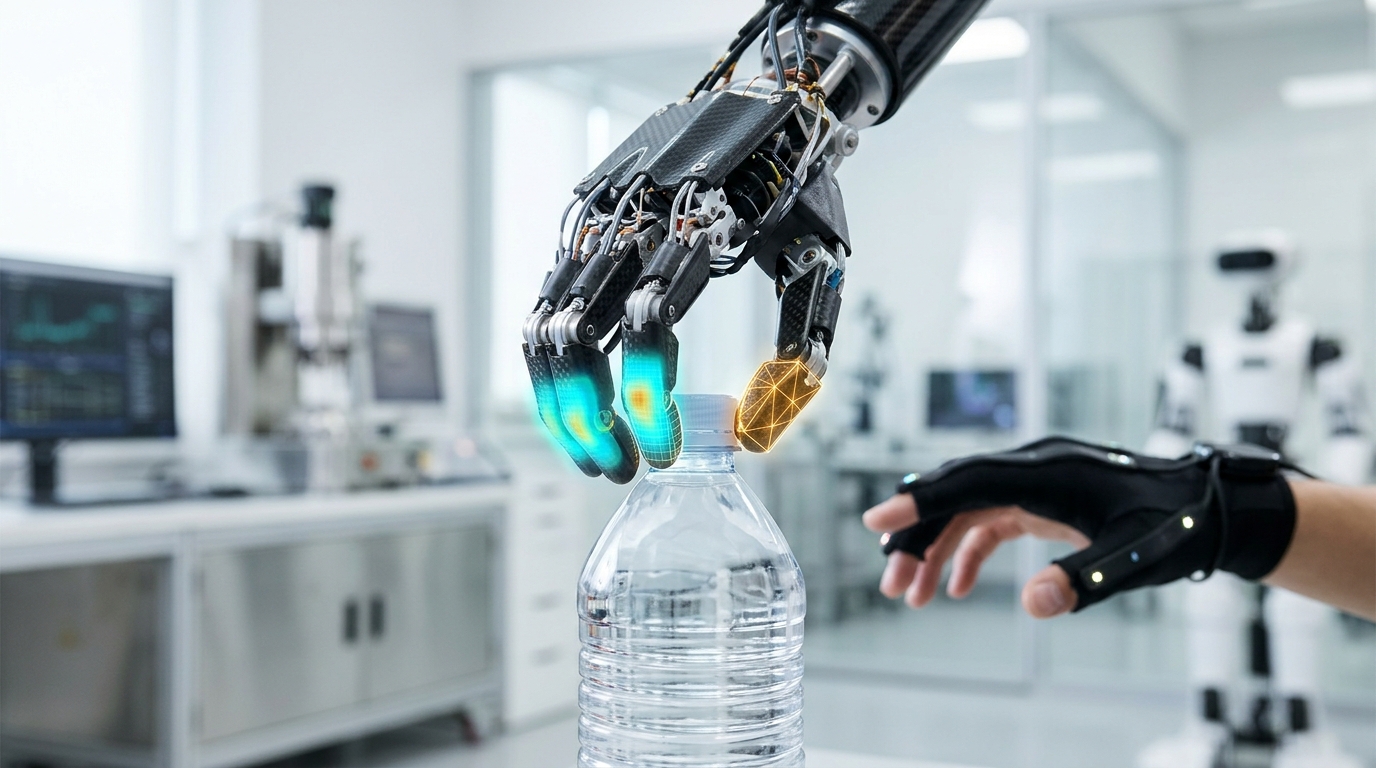
Robbyant, società specializzata in robotica appartenente ad Ant Group, ha pubblicato LingBot-Touch, un modello di intelligenza artificiale dedicato alla comprensione e all’elaborazione dei segnali tattili nelle operazioni di manipolazione robotica. Il sistema è stato sviluppato per consentire ai robot di interpretare le condizioni di contatto con gli oggetti e regolare la forza esercitata dalle dita durante l’esecuzione di attività manuali. L’addestramento ha utilizzato circa 5.000 ore di dati tattili reali, comprendenti informazioni sulla posizione dei contatti, sulla pressione esercitata, sulla distribuzione delle forze e sulla loro variazione temporale. LingBot-Touch introduce un sistema di rappresentazione unificata capace di elaborare segnali provenienti da sensori basati su principi fisici differenti. La struttura supporta sensori magnetici, sensori piezoresistivi e sensori tattili basati sulla visione, convertendo le rispettive misurazioni in informazioni compatibili con una rappresentazione comune.
L’unificazione dei dati tattili affronta una difficoltà ricorrente nello sviluppo dei sistemi robotici: la necessità di raccogliere nuovamente dati e adattare i modelli quando vengono sostituiti i sensori o le mani meccaniche. LingBot-Touch utilizza informazioni acquisite sia da guanti tattili indossati da persone sia da dispositivi robotici, permettendo di trasferire le rappresentazioni apprese tra differenti configurazioni hardware. Il sistema può inoltre essere integrato con modelli di controllo già esistenti, aggiungendo informazioni sul contatto fisico a sistemi che operano principalmente attraverso immagini, comandi linguistici e generazione di movimenti. Robbyant ha reso disponibili due dimensioni del modello, comprendenti LingBot-Touch Tiny, versione leggera da circa 5,5 milioni di parametri. L’integrazione è prevista con LingBot VLA e con sistemi esterni quali π0.5, Diffusion Policy e T-Rex. Il codice e i pesi preaddestrati sono distribuiti mediante GitHub e Hugging Face con licenza Apache 2.0.
Le sperimentazioni hanno coinvolto 26 attività fisiche eseguite mediante due tipi di mani robotiche, Sharpa Wave e XHand. LingBot-Touch è stato aggiunto a quattro modelli di controllo precedentemente esistenti per misurare l’effetto delle informazioni tattili sulle prestazioni. L’integrazione ha determinato incrementi medi dei punteggi di esecuzione compresi tra 13,9 e 24,8 punti percentuali. La procedura di valutazione utilizzata riconosce punteggi parziali anche quando vengono completate soltanto alcune fasi dell’attività, pertanto i valori non rappresentano necessariamente la percentuale di operazioni concluse integralmente. In una prova di apertura di una bottiglia con mano Sharpa Wave, il punteggio è passato dal 56,25% senza elaborazione tattile al 90% con LingBot-Touch. Miglioramenti sono stati osservati anche nella chiusura di sacchetti richiudibili e nell’estrazione di schede SD. Ulteriori dimostrazioni hanno compreso l’inserimento e la rotazione di una chiave in una serratura e l’applicazione della pressione necessaria per spremere un tubetto di dentifricio.
LingBot-Touch completa la famiglia di tecnologie robotiche sviluppata da Ant Group, che comprende LingBot VLA per collegare visione, linguaggio e azioni e LingBot World per prevedere i movimenti e le trasformazioni dell’ambiente fisico. Robbyant è stata costituita alla fine del 2024 e ha successivamente presentato il robot R1 per operazioni di cucina e servizio. La nuova tecnologia si differenzia da altre soluzioni di rappresentazione tattile, tra cui Sparsh di Meta, per l’integrazione di più categorie fisiche di sensori e per l’adattamento delle informazioni a modelli di controllo robotico già disponibili. Le prestazioni dichiarate derivano dalle valutazioni interne sulle due piattaforme meccaniche utilizzate e devono ancora essere confermate su una varietà più ampia di dispositivi e condizioni industriali. La disponibilità del software e dei pesi con licenza aperta consente comunque di riprodurre e adattare il sistema senza sviluppare da zero l’intera componente di percezione tattile.
Questo articolo è stato redatto con il supporto di strumenti di intelligenza artificiale (AI)