
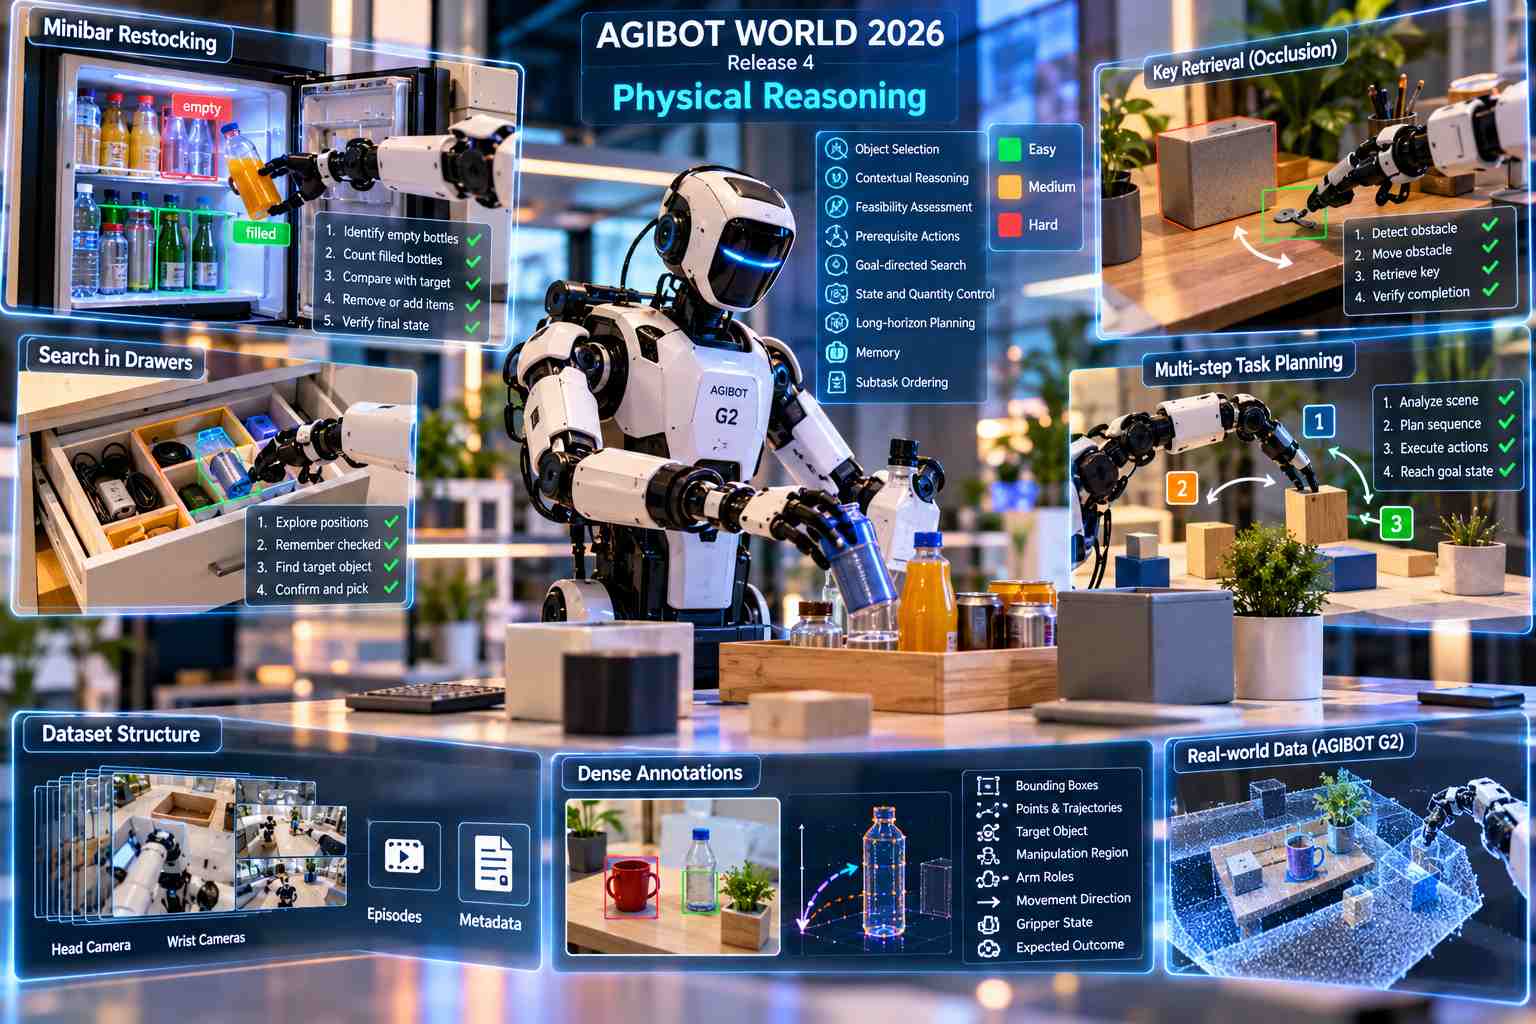
AGIBOT ha annunciato la quarta release di AGIBOT WORLD 2026, introducendo Physical Reasoning, un dataset dedicato all’addestramento dei sistemi robotici nella comprensione dello stato dell’ambiente, nella pianificazione delle attività e nella scelta delle azioni necessarie a raggiungere un obiettivo. La nuova raccolta di dati affronta un problema differente rispetto al semplice apprendimento delle traiettorie motorie: un robot può essere in grado di afferrare correttamente un oggetto, spostarlo e collocarlo in una posizione prestabilita, ma non essere capace di stabilire se quell’azione sia effettivamente necessaria, se altre operazioni debbano essere eseguite prima o se l’obiettivo sia già stato raggiunto. AGIBOT ha quindi organizzato gli esempi di addestramento attorno alla relazione tra richiesta dell’utente, stato iniziale della scena, condizioni che cambiano durante l’esecuzione e sequenza di interventi necessari al completamento del compito. Le dimostrazioni includono differenti percorsi operativi per raggiungere lo stesso risultato, variando la quantità degli oggetti, la presenza di ostacoli, lo spazio disponibile e lo stato di avanzamento dell’attività. Questo permette di rappresentare situazioni in cui una sequenza di movimenti corretta in un determinato contesto diventa inappropriata quando cambia anche soltanto una delle condizioni operative.
Uno degli scenari riguarda il rifornimento di un minibar, nel quale il robot deve individuare le bottiglie vuote, contare quelle già piene, confrontare la quantità disponibile con quella richiesta e decidere quali elementi rimuovere o aggiungere. Il compito non si esaurisce nella manipolazione, ma richiede la rappresentazione dello stato finale desiderato e la verifica progressiva della distanza dall’obiettivo. Un secondo scenario riguarda il recupero di una chiave collocata dietro una scatola: quando l’oggetto è accessibile, il robot può procedere direttamente alla presa, mentre in presenza di un ostacolo deve riconoscere la necessità di spostarlo prima di completare l’operazione. Le attività di ricerca all’interno di cassetti o contenitori aggiungono una componente di memoria, necessaria per distinguere le posizioni già controllate da quelle ancora da esaminare. Il dataset è organizzato attorno a nove capacità di ragionamento: selezione degli oggetti in base alle caratteristiche, scelta contestuale, valutazione della fattibilità di una manipolazione, identificazione delle azioni preliminari, ricerca orientata a un obiettivo, controllo degli stati e delle quantità, pianificazione di sequenze prolungate, mantenimento della memoria e ordinamento dei sottocompiti. Gli esempi sono suddivisi nei livelli Easy, Medium e Hard, con complessità crescente e combinazioni di più abilità. Sono presenti sia esecuzioni riuscite sia esempi errati, accompagnati da annotazioni sull’oggetto selezionato, sul posizionamento e sul raggiungimento dei vincoli quantitativi.
La struttura delle annotazioni collega diversi livelli di rappresentazione dell’attività robotica. Le istruzioni generali descrivono l’obiettivo, mentre i fotogrammi della scena, i segmenti dei sottocompiti e i singoli passaggi operativi permettono di ricostruire la progressione dell’esecuzione. Le annotazioni Dense Prompt definiscono con maggiore precisione l’oggetto bersaglio, la regione interessata dalla manipolazione, il ruolo dei due bracci, la direzione del movimento, lo stato delle pinze e il risultato previsto. Bounding box, punti e linee di traiettoria consentono di associare le descrizioni linguistiche alle coordinate visive e ai movimenti registrati. Ulteriori segmenti positivi e avversariali permettono di distinguere gli oggetti corretti da elementi distrattori e di controllare se un passaggio sia stato completato con successo. In questa impostazione, gli esempi avversariali riguardano principalmente la corretta interpretazione dei compiti e non attacchi informatici al sistema. Il dataset fornisce quindi informazioni utilizzabili per addestrare congiuntamente un modello decisionale, responsabile della scelta del sottobiettivo, e una politica di controllo, incaricata di tradurre la decisione in movimento. Dopo ogni manipolazione, lo stato aggiornato dell’ambiente può essere utilizzato per stabilire l’azione successiva e correggere eventuali errori.
La raccolta si inserisce nell’ecosistema AGIBOT WORLD 2026 e nelle attività di acquisizione di dati reali effettuate attraverso la piattaforma robotica G2, dotata di base mobile su ruote e due bracci per la manipolazione. Il repository pubblico descrive un’organizzazione dei dati compatibile con le convenzioni LeRobot, comprendente episodi registrati, metadati e flussi video separati provenienti dalle telecamere poste sulla testa e sui polsi del robot. Questa configurazione permette ai ricercatori di collegare osservazioni visive, istruzioni e movimenti effettivamente eseguiti, conservando informazioni sul contesto nel quale le azioni sono state compiute. Release 4 amplia così i dati robotici disponibili con rappresentazioni esplicite delle decisioni, delle dipendenze tra operazioni e dei criteri di completamento dei compiti, offrendo materiale destinato allo studio di sistemi capaci di modificare il proprio comportamento in risposta alle condizioni dell’ambiente, anziché riprodurre esclusivamente sequenze motorie prestabilite.
Questo articolo è stato redatto con il supporto di strumenti di intelligenza artificiale (AI)