
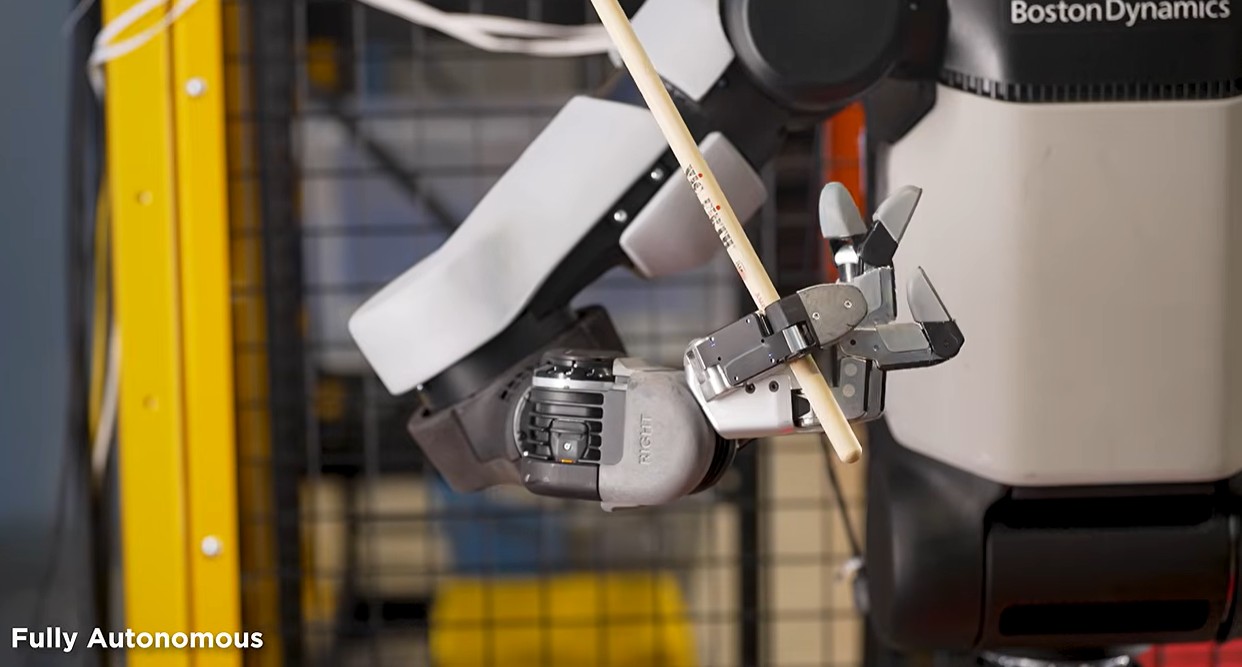
Boston Dynamics ha presentato una nuova mano robotica a quattro dita destinata ad Atlas, progettata non per riprodurre fedelmente l’anatomia umana ma per offrire maggiore praticità nelle applicazioni industriali. La nuova soluzione verrà installata sugli Atlas commerciali destinati a fabbriche e centri logistici e punta soprattutto a consentire al robot di utilizzare direttamente utensili già progettati per le persone, senza modificarli. La mano dispone di 13 gradi di libertà, contro i 7 della generazione precedente: il pollice possiede quattro gradi di libertà e una configurazione opponibile, mentre ciascuna delle altre tre dita ne utilizza tre. Questa architettura permette non soltanto di afferrare oggetti, ma anche di riposizionarli all’interno della mano, realizzare prese di precisione e configurazioni a tre dita e azionare pulsanti o grilletti. Atlas può quindi impugnare strumenti come trapani, avvitatori dinamometrici, smerigliatrici, chiodatrici e torce per saldatura utilizzando direttamente le attrezzature già presenti negli ambienti di lavoro. Le dimensioni sono simili a quelle di una grande mano umana, sia per facilitare l’interazione con strumenti e spazi progettati per le persone sia per ridurre la distanza tra i dati di movimento umano utilizzati nell’addestramento e la cinematica effettiva del robot.
La progettazione ha puntato anche su resistenza e capacità di percezione. Le articolazioni sono azionate direttamente e gli attuatori sono racchiusi in modo da evitare il passaggio di cavi attraverso le giunture, una soluzione pensata per aumentare la robustezza in condizioni operative reali. Nonostante il maggior numero di gradi di libertà, la nuova mano mantiene una forza comparabile alla precedente e consente ad Atlas di movimentare oggetti superiori alle 100 libbre, circa 45 chilogrammi, come un piccolo frigorifero. Su falangi e palmo sono inoltre distribuite matrici di sensori tattili ad alta risoluzione capaci di rilevare variazioni molto piccole della pressione e lo slittamento degli oggetti; queste informazioni vengono combinate con la propriocezione delle articolazioni per ottenere movimenti più rapidi e precisi. La componente software si basa in misura importante sulla simulazione e sul reinforcement learning: Boston Dynamics ritiene infatti che la semplice imitazione delle dimostrazioni umane non sia sufficiente per apprendere manipolazioni particolarmente rapide e dinamiche. L’azienda riproduce quindi con elevata precisione la dinamica dell’hardware, compresa la backdrivability degli attuatori, gli attriti e il cogging dei motori, varia parametri come coppia, attrito delle superfici, geometria degli oggetti e disturbi esterni durante l’addestramento e trasferisce successivamente sul robot reale le policy apprese nell’ambiente simulato attraverso un approccio sim-to-real. I primi movimenti sviluppati con questa procedura sono già stati trasferiti con successo su Atlas.
La scelta più caratteristica riguarda però proprio l’assenza del quinto dito. Boston Dynamics ha valutato internamente l’aggiunta del mignolo, ma ha concluso che il vantaggio funzionale non compensava la necessità di introdurre altri tre attuatori, aumentando dimensioni, costo, complessità e possibili punti di guasto. Il team ha effettuato anche una prova molto concreta, trascorrendo una giornata con anulare e mignolo legati insieme per verificare quali attività diventassero realmente impossibili, arrivando alla conclusione che quattro dita fossero sufficienti per gli utilizzi previsti. La filosofia alla base della nuova mano è quindi evitare che un umanoide debba necessariamente possedere una replica completa della mano umana: per Boston Dynamics è più utile costruire un end effector sufficientemente versatile, resistente e sensibile da utilizzare con affidabilità una grande varietà di strumenti già esistenti, anziché aumentare la complessità meccanica per ottenere una maggiore somiglianza anatomica che non produce un beneficio operativo proporzionato.
Questo articolo è stato redatto con il supporto di strumenti di intelligenza artificiale (AI)