
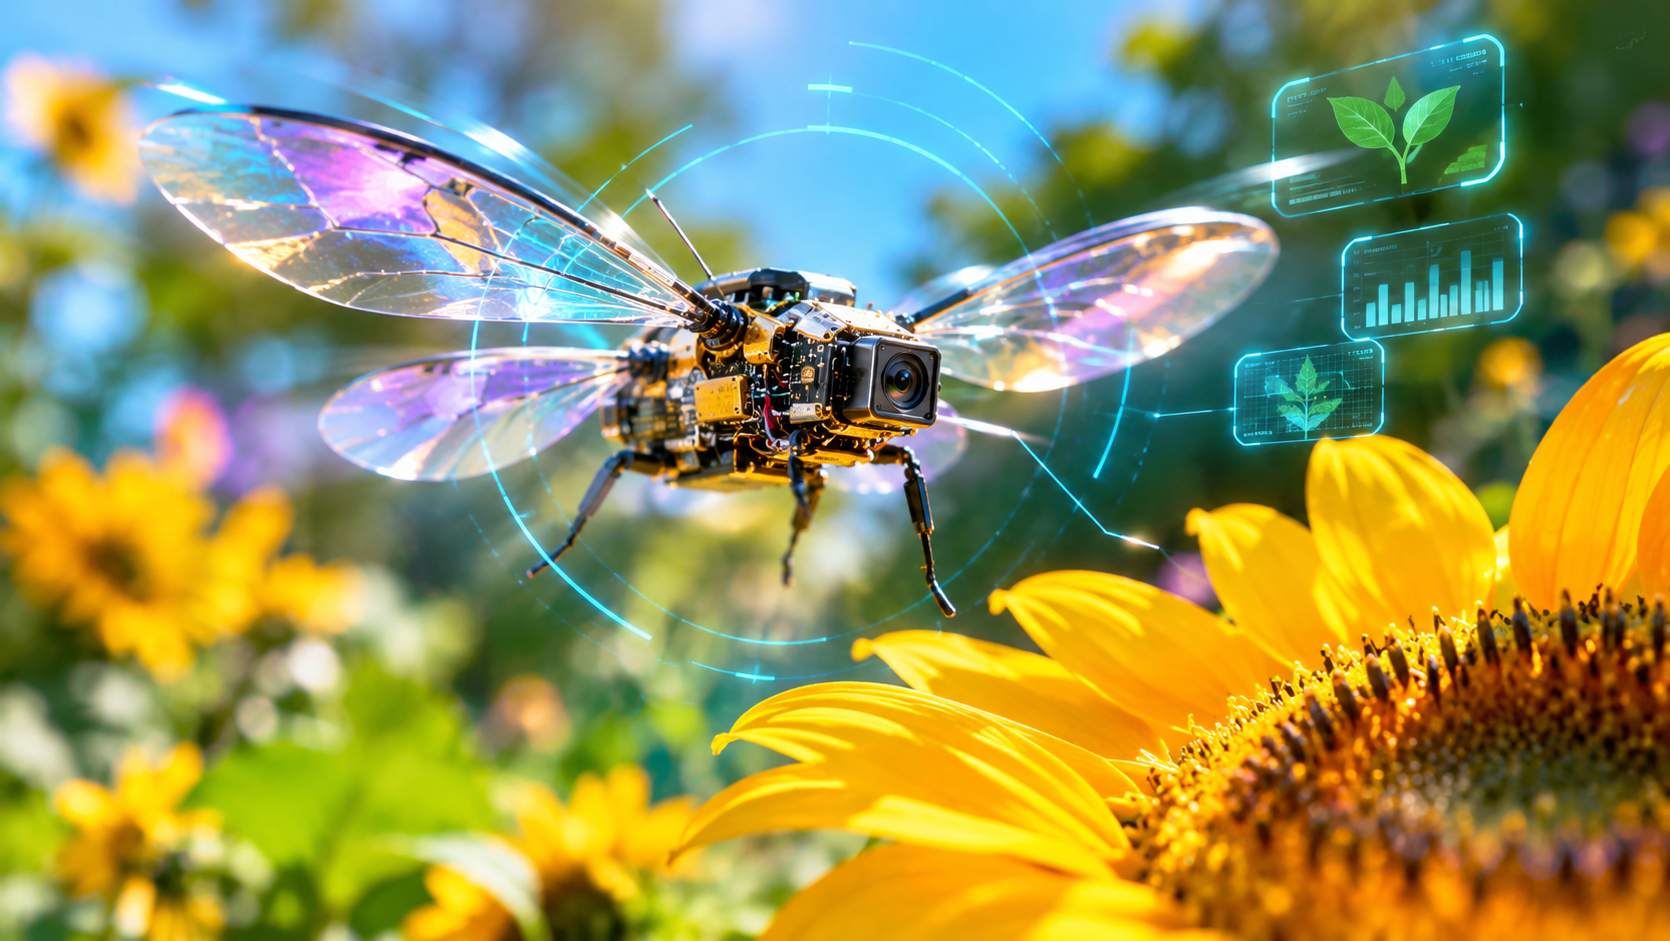
Un gruppo di ricercatori del Massachusetts Institute of Technology (MIT) ha sviluppato un microrobot volante bioispirato del peso complessivo di 1,29 grammi, equipaggiato con sensori miniaturizzati e capacità di elaborazione a bordo che gli consentono di mantenere una posizione stabile in volo, seguire traiettorie prestabilite ed effettuare atterraggi di precisione senza utilizzare sistemi esterni di acquisizione del movimento. La ricerca, pubblicata sulla rivista scientifica Science Robotics, documenta l’integrazione delle funzionalità di percezione, stima della posizione e controllo del volo in una piattaforma robotica caratterizzata da quattro ali oscillanti, azionate mediante attuatori deformabili che riproducono il funzionamento dei muscoli degli insetti.
Il progetto si inserisce nelle attività di ricerca condotte dal Soft and Micro Robotics Laboratory del MIT, che negli ultimi anni ha sviluppato dispositivi volanti dotati di caratteristiche di agilità e manovrabilità assimilabili a quelle degli insetti impollinatori. Una precedente configurazione, presentata nel dicembre 2025, utilizzava un sistema di controllo basato sull’intelligenza artificiale capace di coordinare dieci capriole aeree in undici secondi. L’elaborazione necessaria al controllo delle manovre veniva tuttavia effettuata da un computer esterno. Per integrare i componenti elettronici direttamente nella struttura del microrobot, i ricercatori hanno dovuto incrementare la capacità di carico disponibile, preservando le caratteristiche dinamiche del sistema di propulsione.
L’intervento ha interessato la configurazione geometrica degli attuatori morbidi responsabili del movimento delle ali, attraverso l’ottimizzazione del loro raggio e della loro lunghezza. L’incremento dimensionale degli attuatori del 50% ha consentito di ottenere un aumento del 46% della forza di portanza netta, raggiungendo un rapporto tra portanza e peso pari a 1,9. La maggiore capacità di sollevamento ha permesso di installare un modulo elettronico del peso di 244 milligrammi, comprendente un microcontrollore e tre differenti tipologie di sensori. Un’unità di misurazione inerziale rileva le variazioni dell’assetto, un sensore di flusso ottico permette di stimare la velocità e gli spostamenti laterali, mentre un sensore a tempo di volo misura la distanza dalla superficie sottostante. I componenti sono stati fissati a un substrato in fibra di vetro per garantire la stabilità meccanica del modulo durante le oscillazioni della struttura.
L’eliminazione dei sistemi esterni di motion capture comporta la perdita di un riferimento assoluto per la determinazione della posizione del robot, introducendo il rischio di accumulo progressivo degli errori di stima. Per limitare questo fenomeno, il gruppo di ricerca ha sviluppato algoritmi caratterizzati da una ridotta complessità computazionale, capaci di aggiornare rapidamente le informazioni relative all’orientamento, alla velocità angolare e alla posizione del dispositivo. Durante le sperimentazioni, l’elevata frequenza di aggiornamento delle stime si è dimostrata particolarmente efficace nel mantenimento della stabilità del volo, consentendo di contenere gli errori di posizionamento nell’ordine di pochi centimetri.
Le verifiche sperimentali hanno incluso il volo stazionario a differenti altezze e l’esecuzione di spostamenti tra punti prestabiliti. Durante una dimostrazione della durata di circa 30 secondi, il microrobot ha seguito una traiettoria attraverso diverse piante, concludendo il percorso con un atterraggio su un girasole. L’esperimento ha utilizzato un sistema di controllo gerarchico, attraverso il quale un operatore trasmetteva mediante joystick gli obiettivi di posizione, delegando all’elettronica di bordo le operazioni di stabilizzazione e controllo dei movimenti.
Il prototipo utilizza ancora una fonte di alimentazione esterna. Le analisi energetiche hanno evidenziato che i componenti elettronici assorbono circa il 6% dell’energia complessiva, prevalentemente destinata all’azionamento delle ali. Le successive attività di ricerca riguarderanno l’integrazione di batterie, circuiti di alimentazione e una microcamera per il riconoscimento degli oggetti e l’elusione autonoma degli ostacoli. Tra le applicazioni previste figurano l’impollinazione artificiale di precisione, il monitoraggio delle colture, l’individuazione di parassiti e le attività di ispezione in ambienti industriali caratterizzati da spazi particolarmente ridotti.
Questo articolo è stato redatto con il supporto di strumenti di intelligenza artificiale (AI)