
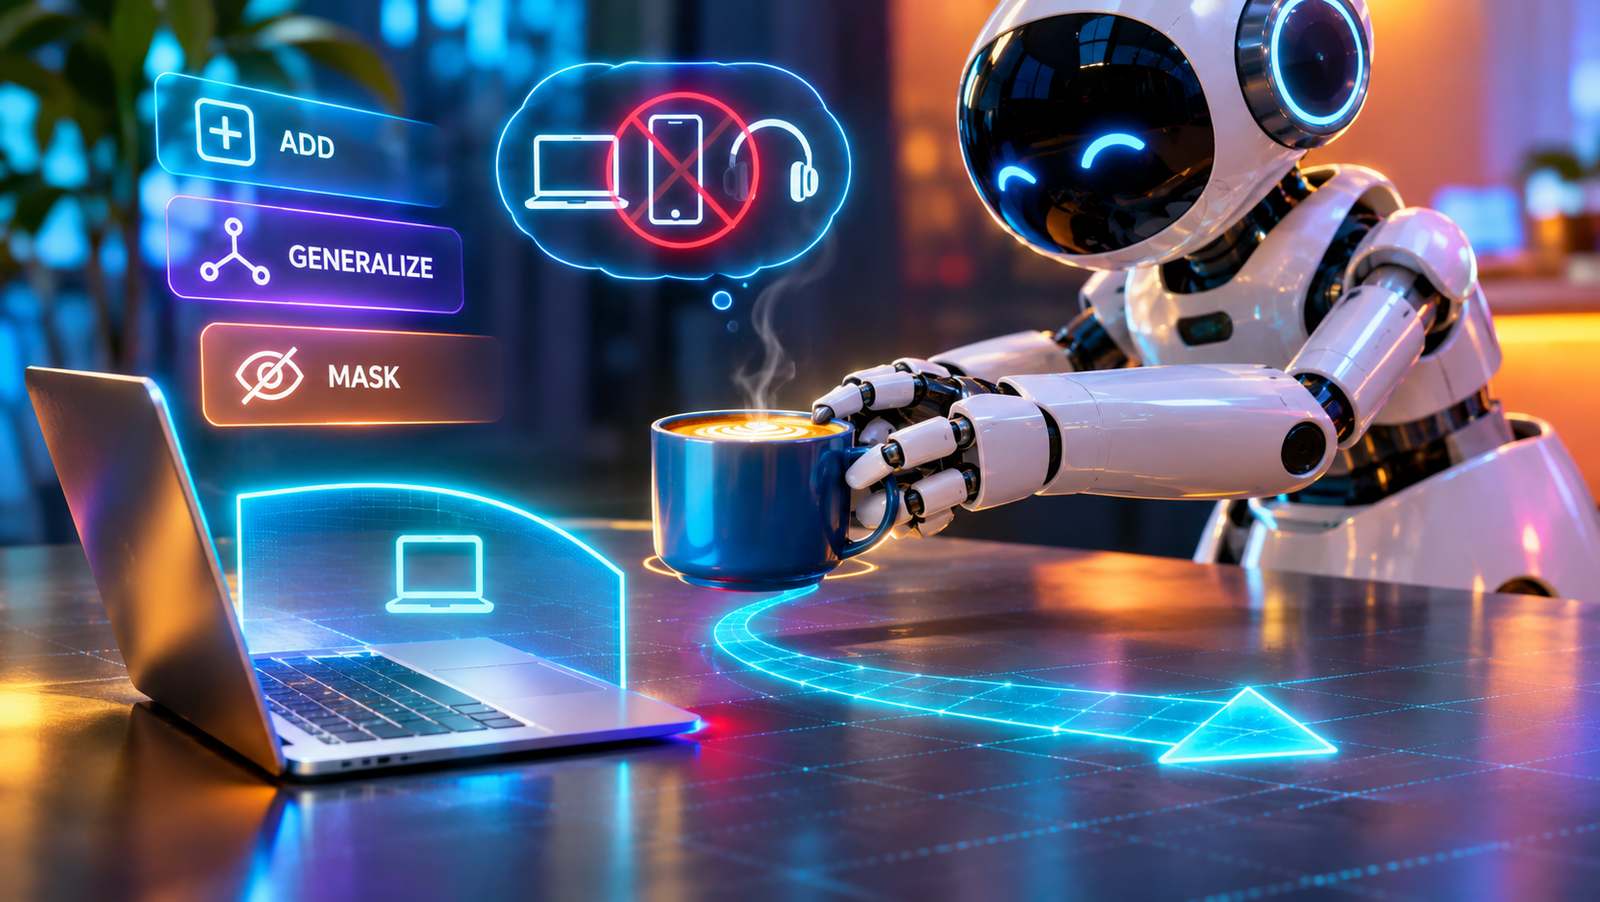
I ricercatori del Massachusetts Institute of Technology e della New York University hanno sviluppato FLEX, acronimo di Flexible Feature Editing Pipeline, un sistema che consente ai robot di modificare le caratteristiche ambientali utilizzate nella pianificazione dei movimenti a partire dalle correzioni espresse dagli esseri umani. Il progetto, presentato il 9 novembre 2026 in vista della Conference on Robot Learning, affronta una limitazione dei sistemi robotici guidati dal linguaggio naturale: una correzione riferita a un oggetto specifico viene spesso interpretata come una regola limitata a quell’oggetto, senza riconoscere la preferenza più generale che ha motivato l’intervento umano. Se un robot che trasporta una bevanda viene invitato a non rovesciarla su un computer portatile, FLEX può ricavare la necessità di evitare dispositivi elettronici e modificare il percorso anche in presenza di uno smartphone, pur non avendo ricevuto un’istruzione specifica relativa al telefono.
L’architettura separa la definizione delle caratteristiche rilevanti dell’ambiente dall’ottimizzazione delle ricompense utilizzate per determinare il comportamento. Le correzioni linguistiche permettono di identificare quali proprietà degli oggetti e delle situazioni debbano essere considerate, mentre le dimostrazioni forniscono informazioni sull’importanza da attribuire a tali caratteristiche nella scelta della traiettoria. FLEX organizza l’aggiornamento della rappresentazione attraverso tre operazioni denominate ADD, GENERALIZE e MASK. ADD verifica se le caratteristiche esistenti consentono già di spiegare la correzione e, quando risultano insufficienti, utilizza un modello linguistico per proporre una nuova caratteristica e generare il codice necessario per calcolarla. GENERALIZE sostituisce rappresentazioni troppo specifiche con proprietà più generali, collegate all’intenzione riconosciuta. Un vincolo relativo a una tazza, per esempio, può diventare una preferenza per evitare oggetti fragili. MASK elimina infine le caratteristiche non più pertinenti, evitando che vincoli accumulati durante interazioni precedenti continuino a influenzare comportamenti nei quali non hanno più utilità.
La sequenza applica MASK dopo GENERALIZE, affinché la selezione delle caratteristiche da mantenere riguardi la rappresentazione già aggiornata. Negli esperimenti è stato utilizzato GPT-4o per interpretare le correzioni e produrre le modifiche richieste, con un tempo complessivo di elaborazione di circa cinque secondi per l’intero processo. I ricercatori hanno valutato FLEX attraverso ambienti di navigazione simulati costituiti da griglie 9×9 e attività di manipolazione con un braccio robotico Franka a sette gradi di libertà. Le simulazioni comprendevano oggetti come caffè, candele accese e palle da bowling, con sequenze di cinque correzioni consecutive e modifiche progressive della disposizione degli oggetti. Questa impostazione ha permesso di verificare se il sistema fosse in grado di apprendere nuove preferenze, riconoscere condizioni non previste ed eliminare vincoli che avevano perso rilevanza.
FLEX è stato confrontato con ALGAE, che aggiunge nuove caratteristiche senza generalizzarle o rimuoverle, con Mask-From-Exhaustive, concentrato sulla selezione delle caratteristiche esistenti, e con una configurazione nella quale il modello linguistico aggiorna direttamente l’intero insieme delle caratteristiche senza una procedura strutturata. Nelle sette situazioni di navigazione valutate, FLEX ha ottenuto la ricompensa normalizzata media più elevata. Nel caso che richiedeva tutte e tre le operazioni ha raggiunto 0,99, contro 0,69 di ALGAE, 0,83 di Mask-From-Exhaustive e 0,78 della configurazione non strutturata. Nelle simulazioni di manipolazione, il sistema è generalmente riuscito ad apprendere la preferenza desiderata dopo una o due correzioni, conservando prestazioni elevate anche quando la disposizione degli oggetti veniva modificata.
Una valutazione con 12 partecipanti ha raccolto correzioni testuali attraverso tre blocchi di attività costituiti ciascuno da cinque fasi. FLEX ha ricevuto le valutazioni medie più elevate nelle cinque dimensioni considerate. Nella comprensione delle intenzioni, misurata su una scala di sette punti, ha ottenuto 6,3 contro 5,0 di ALGAE e 4,5 di Mask-From-Exhaustive, con differenze statisticamente significative. Le differenze relative alla facilità d’uso e alla collaborazione non sono invece risultate statisticamente significative. La sperimentazione con gli utenti si è svolta osservando traiettorie simulate, senza esecuzione diretta in ciclo chiuso su un robot fisico. I ricercatori hanno comunque combinato le correzioni raccolte con dimostrazioni esperte ottenute su un braccio Franka reale, utilizzandole per verificare offline la fattibilità dell’approccio.
Questo articolo è stato redatto con il supporto di strumenti di intelligenza artificiale (AI)