
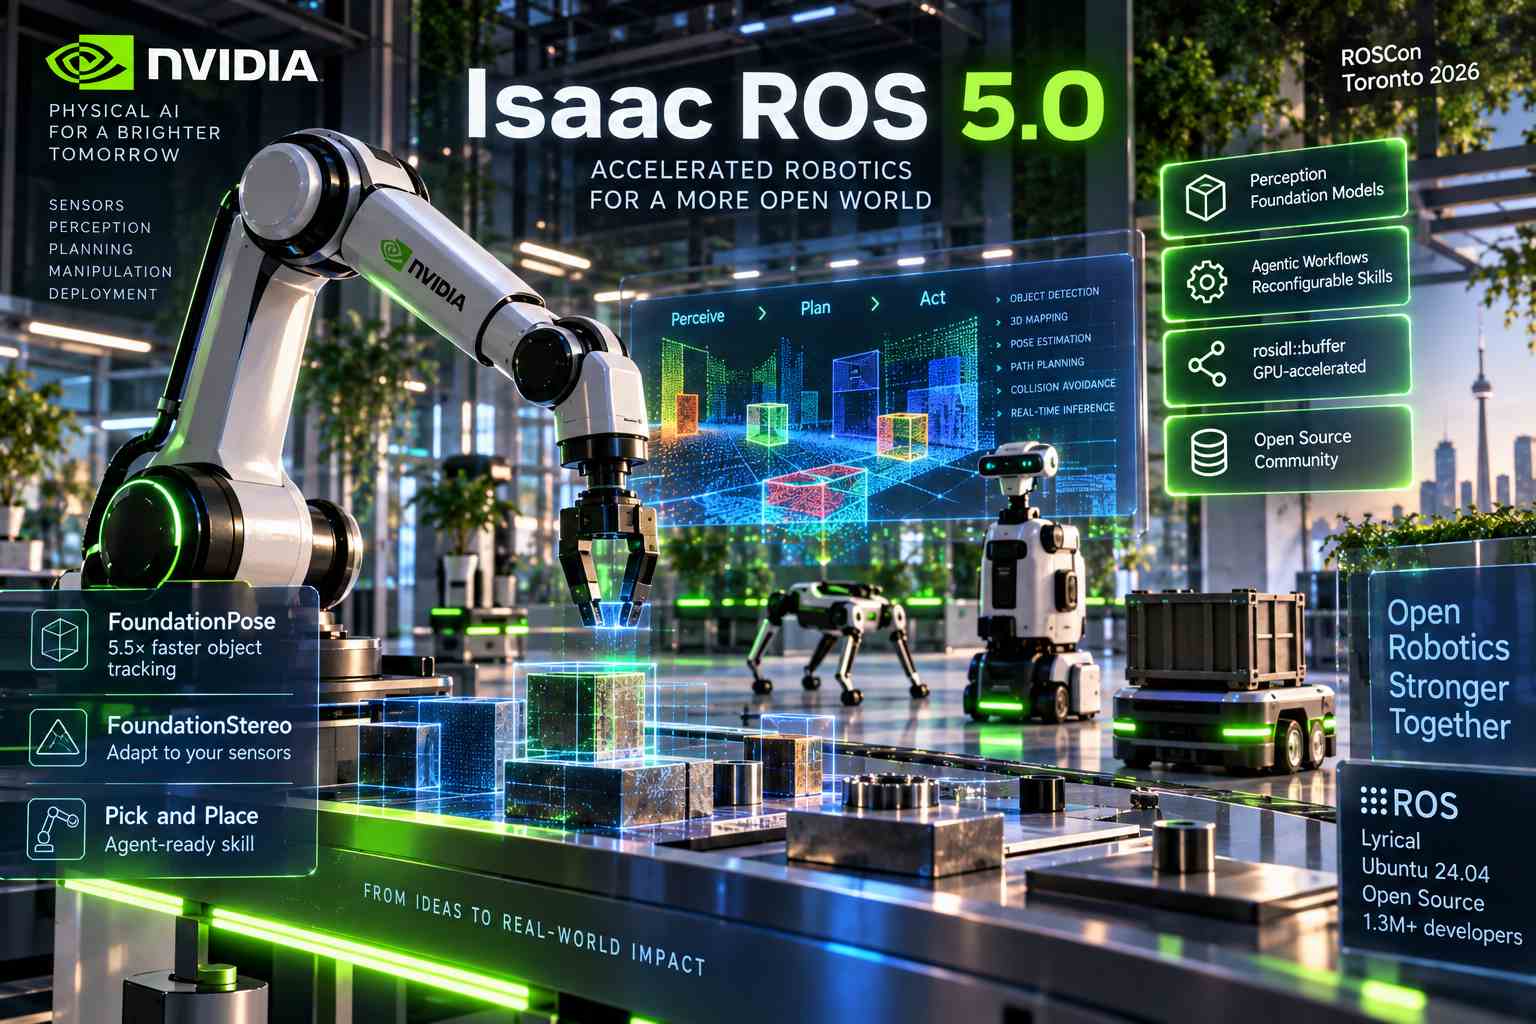
NVIDIA ha rilasciato Isaac ROS 5.0 il 22 settembre 2026 durante ROSCon a Toronto, introducendo una nuova generazione di pacchetti accelerati tramite GPU costruiti sul framework open source ROS e orientati allo sviluppo di applicazioni di physical AI. La release aggiunge supporto a ROS Lyrical e Ubuntu 24.04, nuove capacità di percezione e soprattutto workflow agentici pensati per permettere agli sviluppatori e agli agenti AI di utilizzare procedure riutilizzabili per configurare, adattare e implementare funzioni robotiche. Isaac ROS porta all’interno dell’ecosistema ROS le tecnologie di accelerated computing di NVIDIA, i modelli di physical AI e librerie già predisposte per l’uso in produzione, rivolgendosi a una comunità che secondo NVIDIA comprende quasi 1,3 milioni di utenti. La versione 5.0 è già disponibile gratuitamente e in modalità open source, insieme alla documentazione e ai materiali introduttivi pubblicati su GitHub, e consente agli sviluppatori di adottare l’ultima piattaforma ROS mantenendo l’accelerazione hardware per i carichi di lavoro robotici più impegnativi.
Una delle principali novità riguarda le nuove NVIDIA Isaac skills dedicate alla configurazione e alla manipolazione, concepite come workflow riutilizzabili che possono essere richiamati direttamente sia dagli sviluppatori sia dagli agenti AI. A queste si aggiunge una documentazione definita agent-ready, strutturata in modo da rendere più semplice per un agente comprendere strumenti, procedure e componenti di Isaac ROS e trasformare più rapidamente l’intento dello sviluppatore in un’applicazione funzionante. Tra le nuove funzioni è presente una skill dedicata al fine-tuning di FoundationStereo, attraverso la quale un agente AI può contribuire ad adattare il modello di percezione stereo alle specifiche telecamere, all’ambiente operativo e all’applicazione robotica utilizzata, migliorando così l’accuratezza della percezione per una determinata configurazione di sensori. FoundationPose, il foundation model NVIDIA dedicato alla stima e al tracking della posa degli oggetti, dispone ora di una libreria di inferenza agent-ready che, secondo i dati forniti dall’azienda, permette ai robot di individuare e seguire posizione e orientamento degli oggetti fino a 5,5 volte più velocemente. Anche il workflow di pick and place, che integra rilevamento degli oggetti, stima della profondità e calcolo della posa, viene distribuito come skill autonoma e agent-ready utilizzabile dagli sviluppatori anche al di fuori dello stesso ambiente Isaac ROS.
Un altro intervento rilevante riguarda la gestione dei dati e della memoria all’interno di ROS Lyrical. NVIDIA ha collaborato con Open Source Robotics Alliance per contribuire allo sviluppo di un’interfaccia standard destinata a rendere più efficiente lo scambio dei dati tra differenti piattaforme hardware, GPU comprese, evitando che ogni produttore o libreria debba introdurre formati di messaggio specifici. La funzionalità, denominata rosidl::buffer, viene indicata dall’alleanza come uno degli elementi centrali di ROS Lyrical Luth, la nuova versione long-term support pubblicata il 23 maggio 2026. Il sistema permette di trasferire dati tra memoria CPU, memoria GPU o qualsiasi altro dominio di memoria messo a disposizione da un produttore attraverso una rappresentazione comune della memoria gestita esternamente, mantenendo invariati i normali messaggi ROS, i publisher, i subscriber, i confini tra i nodi e il middleware. I backend relativi alla memoria possono essere caricati dal middleware come plugin, mentre i vendor possono realizzare proprie librerie per esporre in maniera sicura agli sviluppatori specifici tipi di memoria hardware; pacchetti di conversione possono inoltre trasformare i messaggi ROS per renderli direttamente utilizzabili da framework come PyTorch o CV-CUDA. CUDA viene già utilizzata come implementazione concreta del meccanismo di accelerazione GPU, anche se l’alleanza precisa che il percorso zero-copy non è garantito in modo universale e dipende da fattori come compatibilità tra peer, collocazione dei componenti, modalità di trasporto e capacità del sistema di memoria.
Isaac ROS 5.0 si inserisce inoltre in un ecosistema nel quale l’approccio agentico e l’accelerazione GPU sono già utilizzati da diversi produttori e sviluppatori di robot. AgenticROS, progetto open source sponsorizzato da RealSense, collega Isaac ROS ai modelli aperti NVIDIA Nemotron e ai blueprint NemoClaw, permettendo agli agenti AI di interagire con robot basati su ROS; RealSense sta inoltre ottimizzando per Isaac ROS e Jetson Thor le proprie telecamere stereo 3D AI-native, compresa RealSense D585 Pro, insieme a un SDK open source. Intrinsic ha integrato FoundationPose nella propria Open Machine Tending Solution, una reference application per la gestione automatizzata di macchine CNC inclusa nella nuova suite open source Intrinsic Core, così da offrire registrazione, tracking e stima della posa degli oggetti direttamente all’avvio. Magna utilizza Isaac ROS come base modulare accelerata tramite GPU per la percezione robotica, la raccolta sincronizzata dei dati e il deployment dei modelli Isaac GR00T, affiancandolo a test hardware-in-the-loop eseguiti tramite Isaac Sim, mentre Seeed Studio lo integra con il proprio reBot Arm per eseguire percezione accelerata, comprensione spaziale e pianificazione del movimento direttamente su Jetson Thor.
Tra le altre implementazioni già operative, Ekumen, società del gruppo Grid Dynamics, utilizza i pacchetti Isaac ROS accelerati via GPU all’interno di stack ROS e Nav2 esistenti per migliorare docking di precisione, rilevamento tridimensionale degli ostacoli, localizzazione visuale e pianificazione del movimento in tempo reale; in particolare, isaac_ros_cumotion viene utilizzato su GPU per calcolare in circa 2-5 millisecondi un percorso privo di collisioni per un braccio robotico destinato all’impiego in magazzino. Flexiv sta integrando Isaac ROS con il robot adattivo Rizon 4, creando un flusso che parte dal test delle applicazioni in Isaac Sim e arriva al deployment sulla macchina fisica, mentre Foxglove, partner di Isaac ROS, fornisce strumenti web e desktop per visualizzare e diagnosticare applicazioni ROS attive durante i tutorial. Prefix.dev utilizza il package manager Pixi per creare ambienti di sviluppo robotico riproducibili combinando ROS e CUDA, mentre Ouster integra le telecamere stereo ZED di Stereolabs con Isaac ROS per offrire percezione accelerata via GPU destinata a rilevamento degli oggetti, mapping e navigazione in tempo reale.
La piattaforma supporta inoltre una gamma di hardware che va dal più accessibile Jetson Orin Nano fino ai sistemi Jetson Thor ad alte prestazioni, permettendo di mantenere una base software comune anche quando cambiano le capacità di calcolo richieste dal robot. Mentee Robotics utilizza Isaac ROS come infrastruttura principale per percezione e AI nel robot umanoide MenteeBot, condividendo lo stesso stack tra piattaforme Jetson Orin e Jetson Thor, mentre Universal Robots ha incorporato Isaac ROS nel proprio AI Accelerator SDK basato su Jetson per consentire agli integratori di implementare funzioni avanzate di percezione e movimento senza dover sviluppare internamente l’intera infrastruttura robotica. ROBOTIS, produttore del TurtleBot3, sta integrando Isaac ROS nel proprio AI Worker per utilizzare percezione degli oggetti accelerata via GPU nelle operazioni di manipolazione guidate dalla visione, comprese attività di picking, posizionamento e allineamento. FieldAI utilizza invece Isaac ROS su dispositivi Jetson per eseguire direttamente a bordo dei robot i propri robot foundation model senza dipendere dalla connettività cloud, mentre Noble Machines sfrutta la stessa combinazione per accelerare lo sviluppo di robot general purpose destinati ad applicazioni industriali. Open Source Robotics Alliance ha infine invitato gli sviluppatori a realizzare nuovi backend compatibili con rosidl::buffer e pacchetti di conversione, distribuirli con licenze open source e partecipare al gruppo di lavoro sull’accelerated memory transport, che si riunisce con cadenza quindicinale.
Questo articolo è stato redatto con il supporto di strumenti di intelligenza artificiale (AI)