
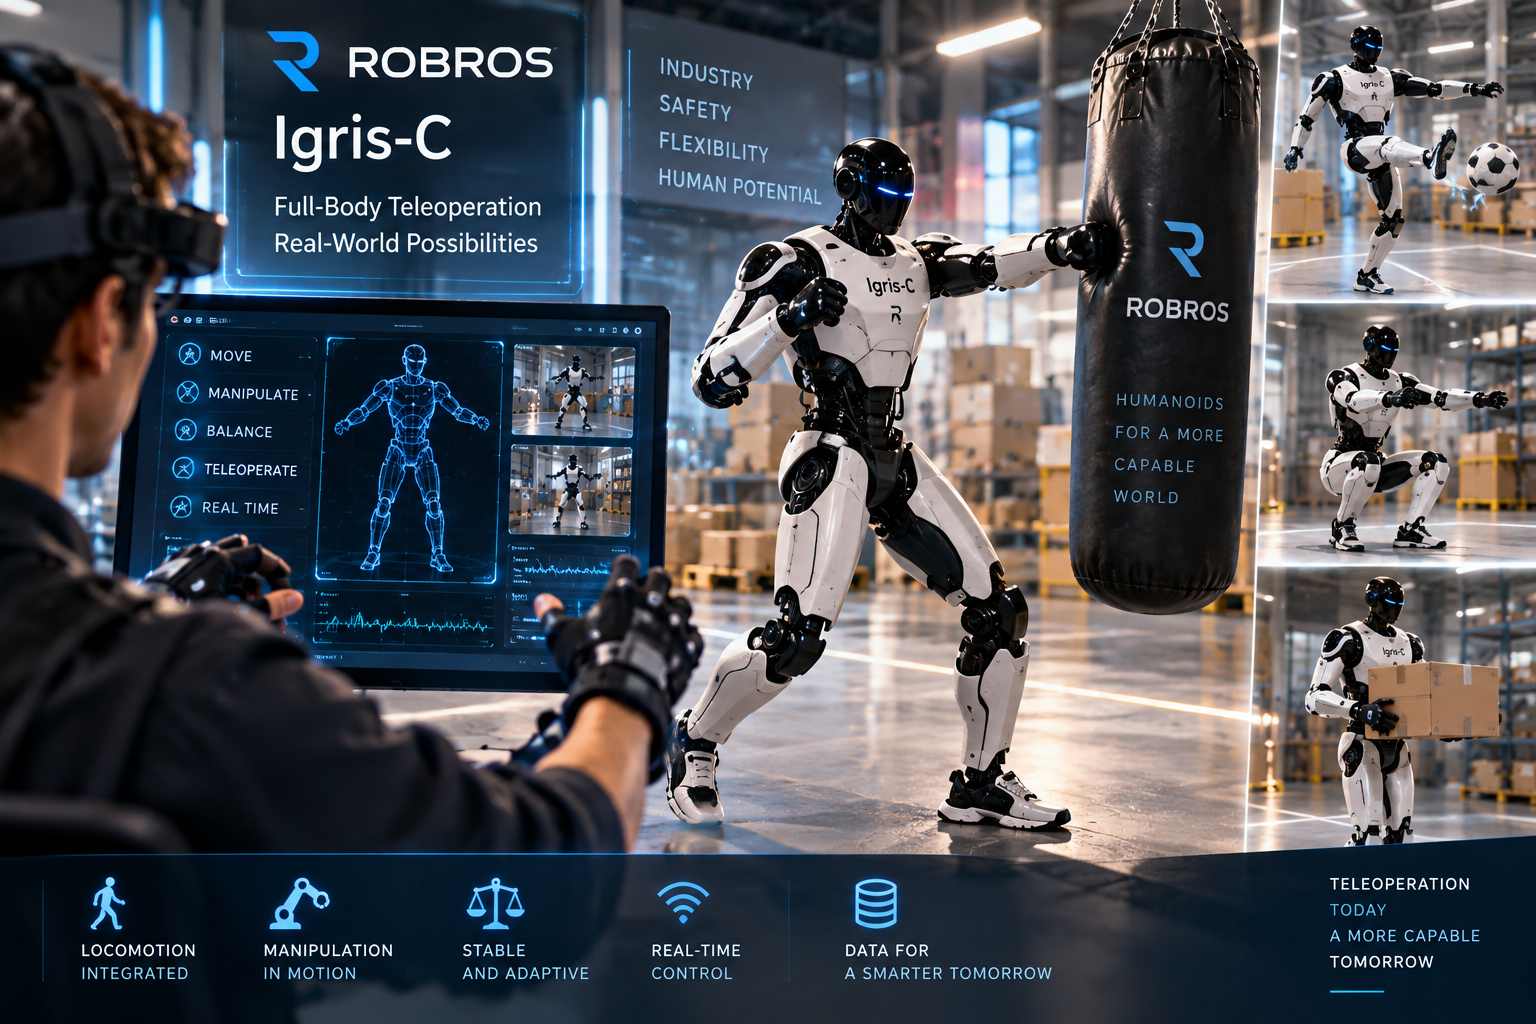
Robros ha integrato nel proprio robot umanoide bipede Igris-C una tecnologia di teleoperazione in tempo reale estesa all’intero corpo, ampliando il controllo remoto oltre la parte superiore del robot fino a comprendere anche gli arti inferiori, la camminata, la postura e il mantenimento dell’equilibrio. Il sistema è stato quindi progettato per coordinare in modo unitario locomozione e manipolazione, permettendo al robot di spostarsi mentre utilizza contemporaneamente entrambe le braccia per interagire con oggetti o svolgere attività fisiche. Nella dimostrazione diffusa dall’azienda, Igris-C viene controllato a distanza mentre colpisce un sacco da boxe, calcia un pallone, esegue squat e pugni e sposta scatole, mostrando come la teleoperazione non sia limitata a movimenti isolati ma possa essere applicata a sequenze in cui equilibrio, movimento del corpo e utilizzo degli arti devono essere gestiti nello stesso momento.
L’estensione del controllo remoto all’intero corpo è pensata soprattutto per scenari industriali nei quali la posizione degli oggetti e il luogo in cui deve essere eseguita l’attività cambiano frequentemente, rendendo meno efficace l’automazione tradizionale basata su impianti rigidi e procedure predefinite. La possibilità di controllare contemporaneamente spostamento, postura e manipolazione consente infatti di utilizzare l’umanoide in ambienti più variabili, dove il robot deve adattarsi alla disposizione reale dello spazio e non soltanto ripetere una sequenza programmata. Robros indica tra i possibili ambiti applicativi anche le attività difficili da gestire con sistemi di automazione convenzionali e gli ambienti pericolosi nei quali l’impiego diretto di operatori umani risulta problematico, sfruttando quindi la teleoperazione per trasferire le decisioni e il controllo dell’operatore sul robot senza richiedere la sua presenza fisica nell’area di lavoro.
L’azienda intende inoltre utilizzare la teleoperazione come strumento per raccogliere dati durante l’esecuzione di attività reali in differenti settori industriali. Le sequenze generate mentre un operatore controlla Igris-C possono infatti fornire esempi relativi a movimenti, postura, locomozione e manipolazione di oggetti, dati che Robros prevede di impiegare per migliorare progressivamente le capacità del proprio umanoide. L’obiettivo è quindi estendere l’utilizzo di Igris-C a un numero crescente di contesti produttivi e sfruttare l’esperienza accumulata durante le operazioni controllate a distanza per affinare il comportamento del robot e ampliare il numero di attività che può eseguire. In questa impostazione, il telecontrollo full-body non rappresenta soltanto una modalità operativa alternativa all’autonomia, ma anche una tecnologia utile per portare più rapidamente gli umanoidi all’interno di ambienti industriali reali e raccogliere i dati necessari al loro successivo sviluppo.
Questo articolo è stato redatto con il supporto di strumenti di intelligenza artificiale (AI)