
La progressiva introduzione di modelli di intelligenza artificiale nei sistemi robotici destinati ad ambienti condivisi con le persone sta modificando i requisiti di sicurezza applicati alle macchine autonome. Nei sistemi industriali tradizionali, i meccanismi di protezione sono generalmente progettati attorno a spazi operativi prevedibili, confini fisici e condizioni di arresto predefinite. Barriere, sensori di prossimità e dispositivi di emergenza permettono di interrompere il funzionamento quando viene rilevata una potenziale situazione pericolosa. I robot dotati di modelli fondamentali, capacità di pianificazione e interpretazione dell’ambiente devono tuttavia affrontare attività nelle quali il semplice rilevamento di un ostacolo non è sufficiente per decidere quale comportamento adottare. Un robot impegnato a consegnare un oggetto a un operatore, ad esempio, deve necessariamente avvicinarsi alla persona, mentre la stessa distanza potrebbe rappresentare una condizione di rischio durante il trasporto di un carico differente. Amit Goel, responsabile dell’ecosistema robotico e dei prodotti Edge AI di NVIDIA, evidenzia quindi l’importanza di collegare il contesto operativo e la capacità di ragionamento ai meccanismi di sicurezza, superando l’approccio che considera la protezione come un insieme di sensori aggiunti a un sistema già sviluppato.
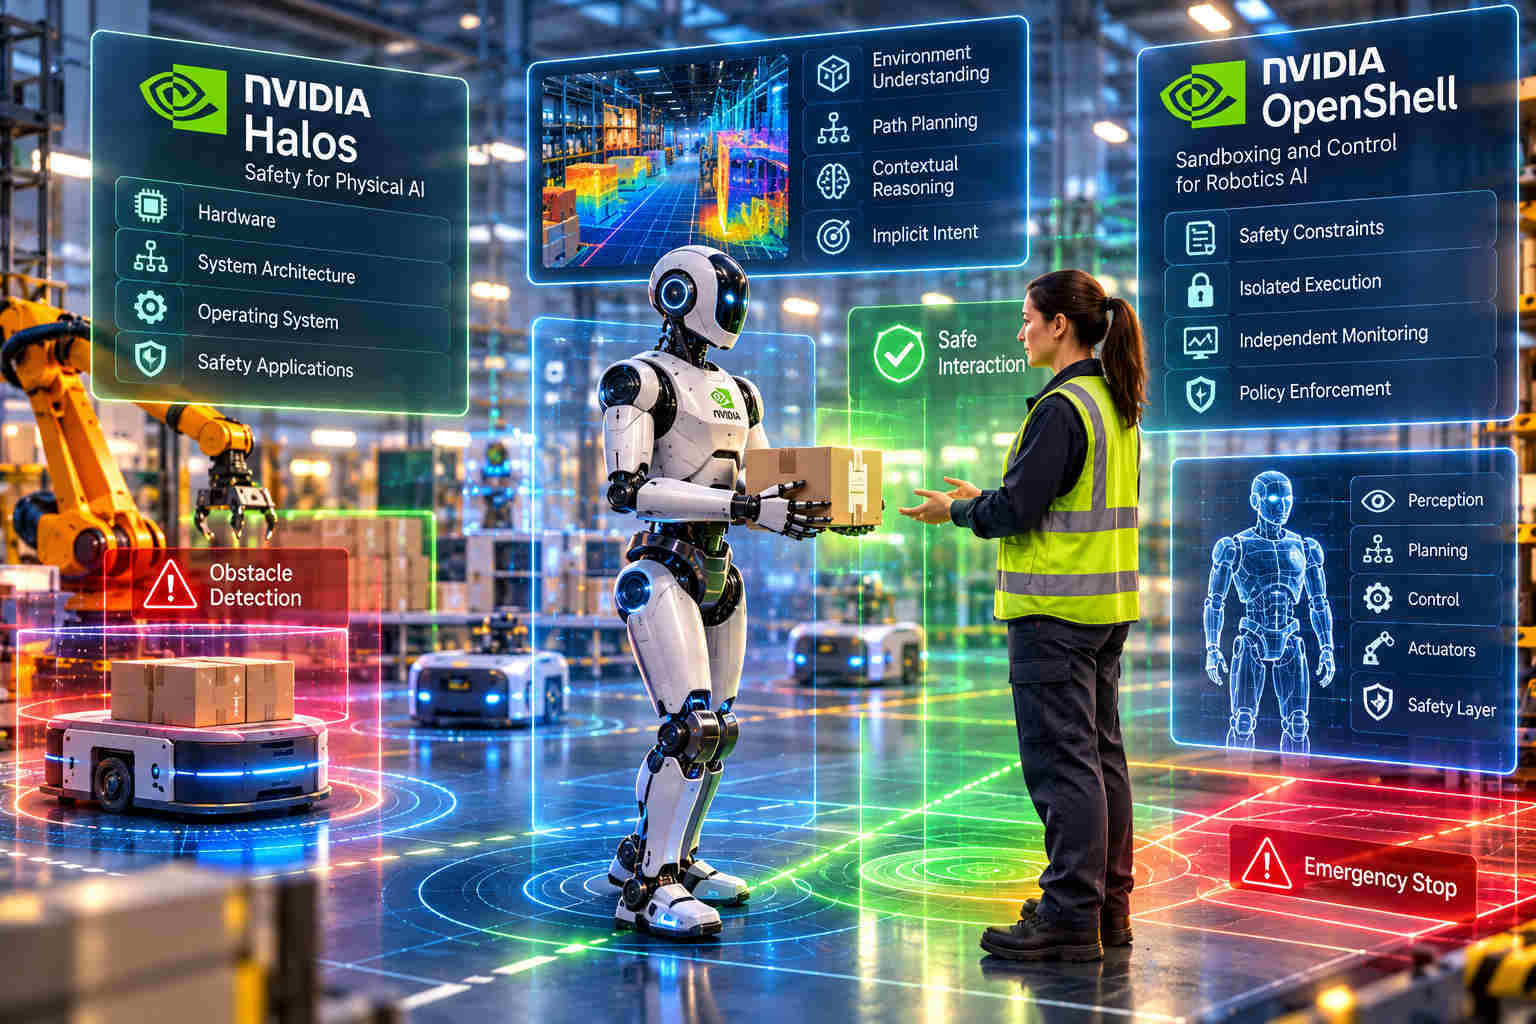
NVIDIA affronta questi requisiti attraverso Halos, una piattaforma di riferimento progettata per integrare la sicurezza lungo differenti livelli dello stack tecnologico utilizzato nella Physical AI. L’impostazione comprende hardware di elaborazione, architettura del sistema, sistemi operativi e applicazioni dedicate alla protezione, con l’obiettivo di evitare che la sicurezza dipenda esclusivamente dalle decisioni del modello di intelligenza artificiale. Anche Addverb, azienda specializzata in robotica industriale, ha individuato nei propri test problemi relativi alla stima delle profondità e piccoli episodi di collisione, evidenziando la necessità di verificare continuamente che le azioni pianificate siano compatibili con le condizioni effettive dell’ambiente. La crescente varietà dei compiti assegnati ai robot aumenta infatti il numero delle circostanze da considerare, comprese variazioni nella posizione degli oggetti, nella presenza di persone, nei movimenti di altre macchine e nelle condizioni operative. Una dimostrazione riuscita in un ambiente controllato non garantisce automaticamente la stessa affidabilità in produzione, dove il sistema deve mantenere prestazioni consistenti anche in situazioni non incontrate durante la fase di prova.
La validazione dei sistemi robotici richiede pertanto sperimentazioni supervisionate negli ambienti di destinazione, con verifiche dedicate all’esecuzione dei compiti, alla gestione degli ostacoli, alle condizioni di arresto e al rispetto dei limiti di sicurezza. Le soglie applicabili non sono necessariamente identiche per tutte le applicazioni: un sistema per la movimentazione dei materiali, un manipolatore industriale e un robot destinato a operare vicino alle persone possono richiedere procedure e criteri differenti. La diagnosi degli incidenti deve inoltre considerare l’intera catena tecnologica, evitando di attribuire automaticamente al modello AI ogni comportamento anomalo. Errori nella percezione, nella misura delle distanze, nella trasmissione dei comandi o nell’esecuzione meccanica possono infatti produrre effetti che devono essere individuati attraverso verifiche specifiche.
Un ulteriore livello di protezione è rappresentato da NVIDIA OpenShell, un progetto aperto destinato a isolare e vincolare l’esecuzione dei modelli AI nei sistemi robotici attraverso meccanismi di sandboxing. Gli sviluppatori possono definire politiche operative che impediscano ai modelli di superare determinati limiti, come la coppia massima applicabile dagli attuatori. NVIDIA ha inoltre descritto un sistema di monitoraggio esterno al normale percorso di controllo, progettato per individuare e bloccare attività non sicure anche quando le decisioni del modello oltrepassano i comportamenti previsti. Questa separazione tra capacità decisionali e vincoli esecutivi permette di introdurre controlli indipendenti rispetto al comportamento probabilistico dell’intelligenza artificiale. La diffusione dei robot umanoidi e dei sistemi autonomi avanzati rimane comunque condizionata anche dall’efficienza computazionale, dalla maturità dei modelli e dalla capacità di dimostrare un funzionamento affidabile nelle condizioni reali di impiego.
Questo articolo è stato redatto con il supporto di strumenti di intelligenza artificiale (AI)