
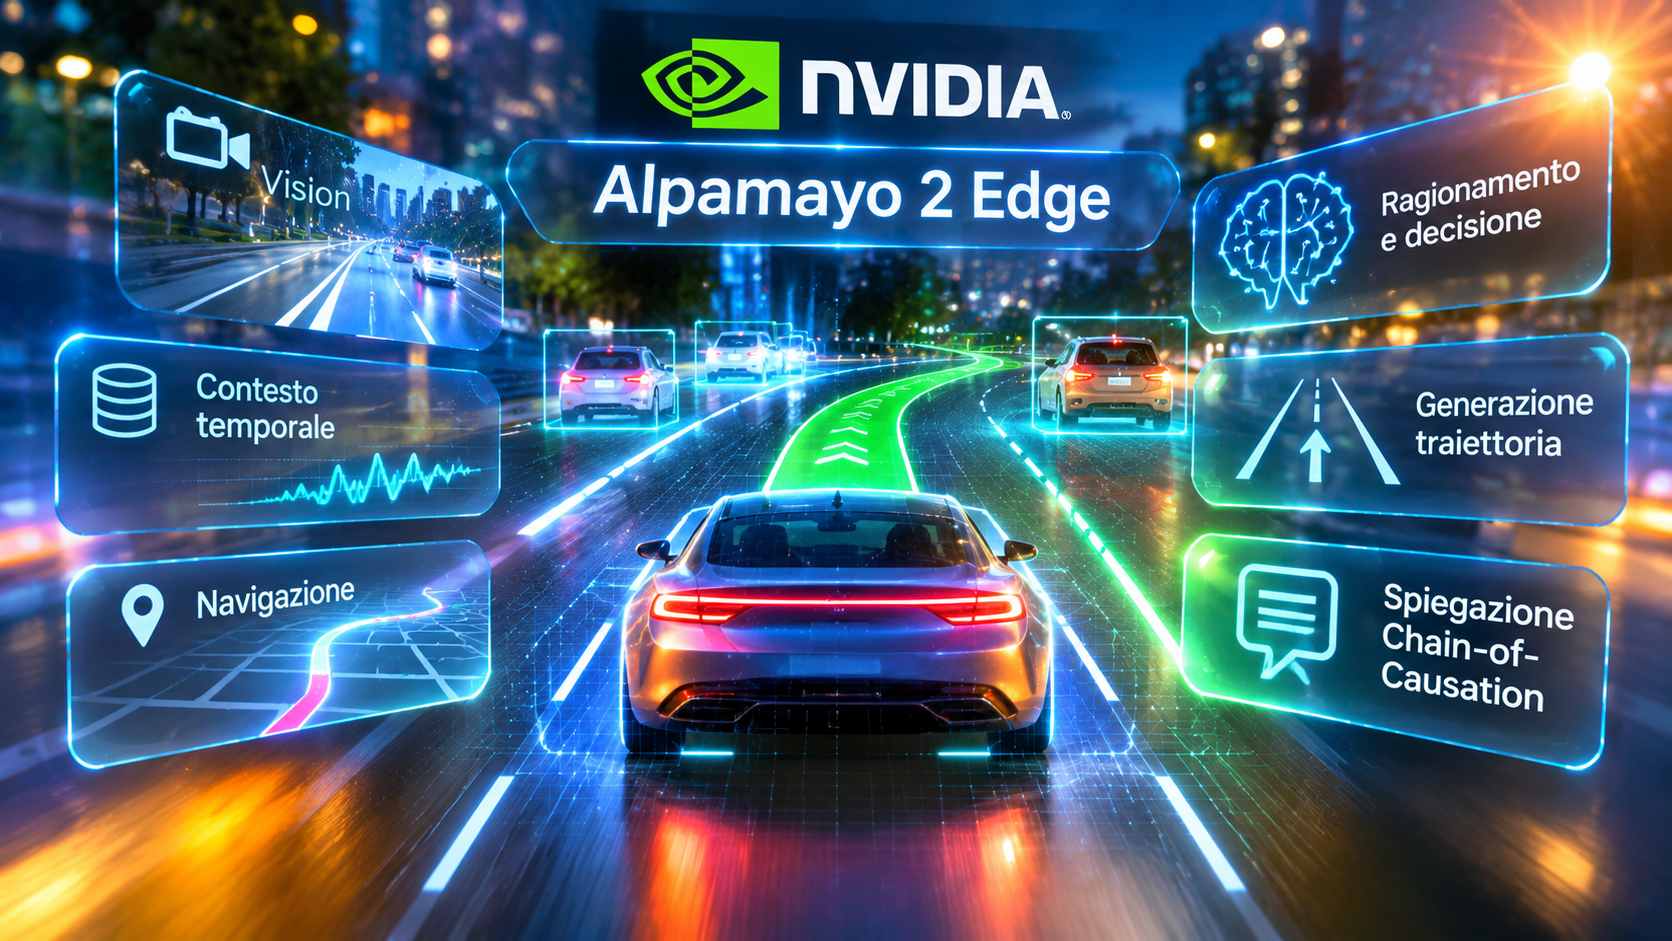
NVIDIA ha pubblicato il 10 novembre 2026 i pesi di Alpamayo 2 Edge sulla piattaforma Hugging Face, mettendo a disposizione degli sviluppatori un modello di intelligenza artificiale da due miliardi di parametri progettato per l’elaborazione delle decisioni di guida direttamente a bordo dei veicoli. Il sistema era stato annunciato il 21 ottobre nell’ambito della piattaforma Hyperion e ottimizzato per NVIDIA DRIVE AGX Thor, con un obiettivo operativo di 10 Hz, corrispondente a dieci cicli di elaborazione al secondo. La distribuzione comprende strumenti di valutazione e procedure di deployment per generare traiettorie di guida e analizzare le spiegazioni associate alle decisioni. Alpamayo 2 Edge è distinto da Alpamayo 2 Super, modello da 34 miliardi di parametri destinato principalmente alla comprensione delle scene stradali, alla previsione dei comportamenti, all’etichettatura automatica e all’addestramento di modelli più compatti.
Alpamayo 2 Edge utilizza un’architettura vision-language-action nella quale le immagini provenienti dalle telecamere che circondano il veicolo, il contesto temporale, la storia del movimento e le indicazioni di navigazione vengono elaborati per produrre traiettorie future. Il componente di ragionamento è basato su Cosmos 3 Edge con tecnologia Nemotron, mentre un modulo esperto di azione basato su diffusione produce le decisioni di movimento. Il modello è progettato per associare alle traiettorie spiegazioni Chain-of-Causation, che descrivono gli elementi causali considerati nella scelta di una manovra, e può rispondere a domande formulate liberamente sul contenuto di una scena stradale. Per ridurre il carico computazionale, nelle situazioni di guida ordinarie può omettere la generazione estesa delle spiegazioni e utilizzare token speciali NOMINAL, mantenendo la produzione della traiettoria senza eseguire ogni volta l’intero procedimento di ragionamento testuale.
Il materiale di addestramento comprende circa 115.000 ore di video di guida acquisiti da più telecamere, corredati da informazioni sul movimento del veicolo e sulle traiettorie, oltre a circa 3,7 milioni di tracce di ragionamento Chain-of-Causation. Il dataset include dati provenienti da telecamere, unità di misura inerziale e GPS, insieme a spiegazioni sintetiche utilizzate per l’addestramento. La documentazione prevede una distribuzione geografica globale, con pesi soggetti alla licenza OpenMDW-1.1 e codice sorgente rilasciato con licenza Apache 2.0. La disponibilità del modello consente di realizzare procedure sperimentali nelle quali l’esecuzione a bordo, la valutazione delle traiettorie e l’analisi delle spiegazioni vengono affrontate all’interno dello stesso flusso di sviluppo.
NVIDIA mette inoltre a disposizione strumenti di valutazione delle spiegazioni e procedure di apprendimento per rinforzo che combinano la qualità del ragionamento con indicatori relativi all’errore di traiettoria e al comfort di guida. Il sistema AlpaJudge-RB valuta quanto una spiegazione sia coerente con i criteri stabiliti, ma NVIDIA precisa che un buon punteggio linguistico non equivale automaticamente a un comportamento sicuro del veicolo. Devono continuare a essere considerati collisioni, uscite dalla carreggiata, incontri ravvicinati e qualità delle traiettorie. Le procedure di addestramento prevedono quindi controlli specifici sul movimento e la registrazione separata dei punteggi, evitando che una spiegazione convincente compensi una manovra errata. Anche gli esempi con valutazioni basse possono essere conservati per analizzare condizioni rare e individuare comportamenti da correggere. La pubblicazione dei pesi rende così disponibile un modello compatto per sperimentare inferenza, ragionamento e generazione di azioni nella guida autonoma, senza sostituire le attività di validazione necessarie per l’impiego su strada.
Questo articolo è stato redatto con il supporto di strumenti di intelligenza artificiale (AI)