
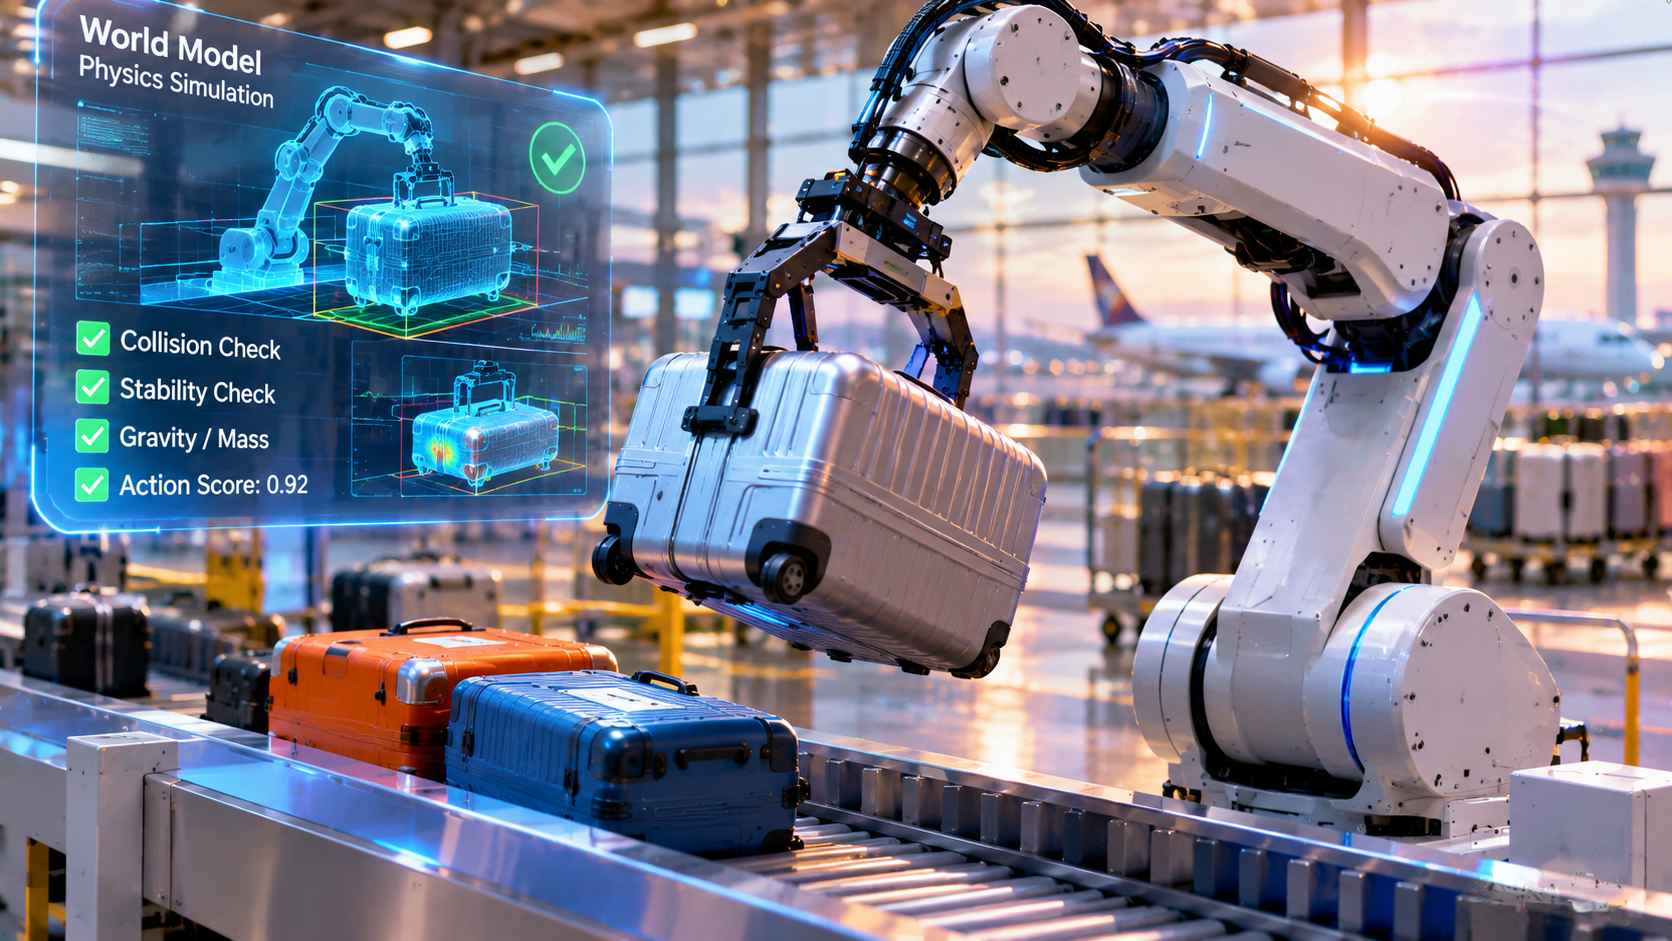
NTT ha annunciato l’11 novembre 2026 lo sviluppo di un world model basato su leggi fisiche, progettato per valutare le azioni proposte ai robot prima che vengano eseguite. Il sistema mira a ridurre gli errori durante la manipolazione di oggetti, in particolare cadute accidentali, collisioni e cedimenti di carichi sovrapposti. In una prova sperimentale di caricamento di scaffali condotta con un robot di piccole dimensioni, NTT ha registrato un incremento del tasso di completamento delle attività dal 73,1% al 92,3%. La prima applicazione industriale prevista riguarda le operazioni automatizzate di carico e scarico dei bagagli aeroportuali, nelle quali differenze di forma, massa, posizione e disposizione degli oggetti rendono complessa la pianificazione dei movimenti. NTT ha programmato sperimentazioni con Mujin per verificare il funzionamento del sistema in questo contesto.
La tecnologia è progettata per integrarsi con software di controllo robotico già esistenti, aggiungendo uno strato di simulazione e valutazione tra la generazione del movimento e la sua effettiva esecuzione. Le possibili azioni possono essere proposte da modelli vision-language-action, che trasformano immagini e istruzioni linguistiche in comandi robotici, oppure da pianificatori di movimento tradizionali. Per ciascuna alternativa il world model produce una previsione video dell’evoluzione della scena, verifica la possibilità di collisioni, cadute o perdita di stabilità e attribuisce un punteggio utilizzabile dal sistema di controllo per selezionare l’azione considerata più affidabile. L’architettura affronta una limitazione dei modelli del mondo basati esclusivamente su rappresentazioni visive: in assenza di grandezze fisiche esplicite, le simulazioni possono generare oggetti che scompaiono, cambiano forma in modo non plausibile oppure attraversano traiettorie incompatibili con le collisioni reali.
NTT ha sviluppato un physics control adapter capace di stimare dai video posizione, orientamento, velocità e massa degli oggetti e applicare successivamente le leggi fisiche per calcolarne l’evoluzione. Le informazioni risultanti vengono trasmesse al modello di generazione video e utilizzate per vincolare le previsioni alle condizioni fisiche della scena. Il sistema restituisce anche le grandezze che hanno contribuito alla simulazione, rendendo più comprensibili le ragioni delle valutazioni prodotte. I ricercatori hanno verificato le capacità previsionali anche mediante OBJ3D, un benchmark pubblico composto da video sintetici di oggetti in collisione. NTT dichiara prestazioni superiori ai metodi convenzionali secondo la metrica LPIPS, che confronta percettivamente i fotogrammi previsti con quelli di riferimento. Oltre ai bagagli aeroportuali, sono previste applicazioni nella logistica, nei magazzini, nella produzione industriale, nell’edilizia e nel commercio. La tecnologia sarà presentata all’NTT R&D Forum 2026, programmato dal 18 al 20 e dal 24 al 25 novembre, con un seminario dedicato alla robotica AI e ai modelli fisici il 25 novembre. I risultati disponibili riguardano per ora esperimenti circoscritti, mentre i test con Mujin dovranno verificare la trasferibilità delle prestazioni ai processi industriali reali.
Questo articolo è stato redatto con il supporto di strumenti di intelligenza artificiale (AI)