
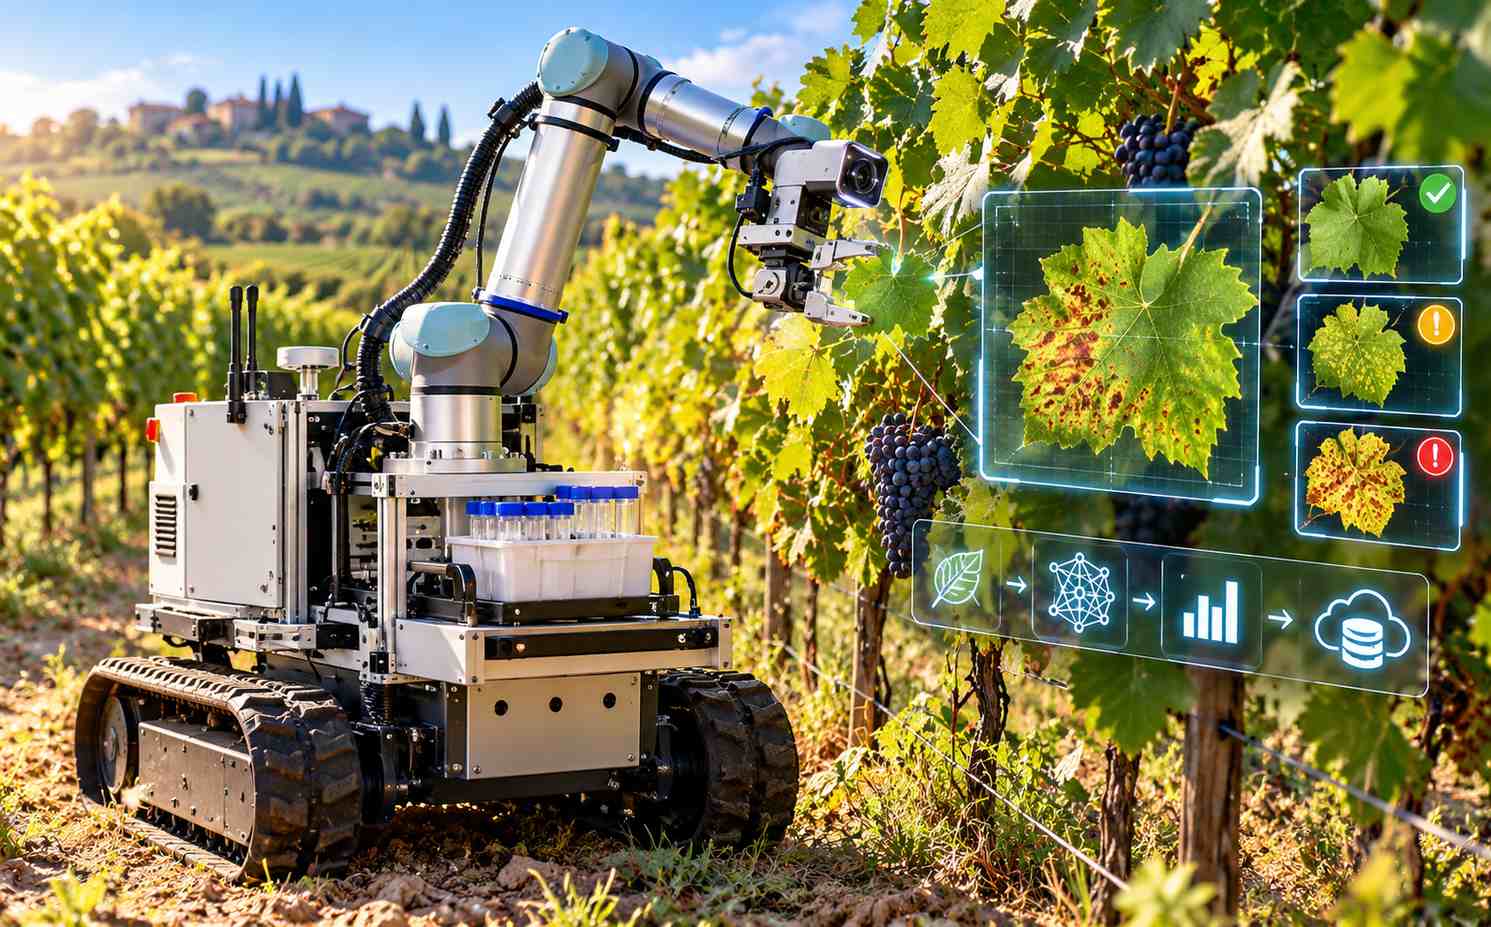
Un gruppo di ricercatori del Dipartimento di Matematica e Informatica dell’Università di Catania ha sviluppato una piattaforma robotica autonoma destinata al monitoraggio dei vigneti, capace di spostarsi tra i filari, identificare le foglie delle piante mediante intelligenza artificiale e prelevare campioni da sottoporre successivamente ad analisi di laboratorio. Il sistema è stato realizzato presso l’Autonomous Robotic Systems Laboratory, ARSLab, nell’ambito del progetto Agrimet, finanziato dalla Regione Siciliana attraverso il programma PO-FESR 2014-2020, azione 1.1.5. La ricerca è stata condotta con il contributo dei borsisti Miriana Russo e Alessio Tudisco e dei docenti Corrado Santoro, coordinatore del laboratorio ed esperto di sistemi robotici e automazione, e Federico Fausto Santoro, specializzato in Internet of Things ed Embedded AI. Il partenariato coinvolge anche l’Università di Palermo e le imprese Persec, Red Raion, IMC Service e Net Service. I risultati sono descritti nello studio Autonomous Robotic Platform for Precision Viticulture: Integrated Mobility, Multimodal Sensing, and AI-Based Leaf Sampling, dedicato all’integrazione tra mobilità autonoma, rilevazione multisensoriale e prelievo robotizzato delle foglie. La piattaforma è stata sperimentata direttamente in un vigneto siciliano, dimostrando la capacità di operare tra i filari e raccogliere campioni vegetali con buona precisione anche in presenza di vento e vibrazioni meccaniche.
Il mezzo utilizza un sistema di locomozione cingolato, scelto per consentire gli spostamenti anche su superfici agricole irregolari, e dispone di una serie di sensori progettati per acquisire informazioni complementari sulla vegetazione circostante. Le telecamere a colori forniscono le immagini necessarie al riconoscimento visivo delle foglie, mentre i sensori di profondità e quelli termici permettono di ottenere ulteriori informazioni sull’ambiente e sugli elementi osservati. Un sistema software basato sull’intelligenza artificiale elabora i dati visivi per identificare le foglie e individuare i punti verso i quali indirizzare il dispositivo di campionamento. Una volta selezionato il bersaglio, il braccio robotico esegue il movimento necessario a raggiungerlo e prelevarlo, associando il campione alla posizione nella quale è stato raccolto. Questa informazione consente di ricostruire la distribuzione spaziale dei prelievi all’interno del vigneto e di collegare i risultati delle successive analisi di laboratorio a determinate aree della coltivazione. Il processo è quindi concepito per integrare il monitoraggio automatizzato con l’identificazione fisica dei campioni, consentendo al personale specializzato di verificare le condizioni delle piante attraverso procedure analitiche effettuate dopo il prelievo.
Uno degli aspetti tecnici più complessi della ricerca ha riguardato il coordinamento di componenti elettronici e meccanici destinati originariamente ad applicazioni differenti. Il gruppo di sviluppo ha realizzato un sistema di controllo personalizzato in grado di collegare l’elettronica responsabile della navigazione autonoma con gli azionamenti e i motori industriali della piattaforma, coordinando le operazioni di movimento del veicolo e del manipolatore robotico. Una difficoltà specifica è rappresentata dalla natura dinamica del bersaglio: le foglie non rimangono immobili, ma possono spostarsi continuamente per effetto delle correnti d’aria e delle vibrazioni prodotte dallo stesso robot. Per affrontare questo problema, il braccio corregge ripetutamente la propria traiettoria sulla base delle informazioni raccolte dalle telecamere, adattando la posizione del dispositivo di prelievo agli spostamenti della vegetazione. Il controllo visivo continuo permette di modificare il movimento durante l’avvicinamento alla foglia, riducendo la dipendenza da una posizione iniziale che potrebbe non corrispondere più a quella effettiva al momento del campionamento. L’integrazione tra percezione multimodale, decisione automatizzata e controllo meccanico costituisce quindi la caratteristica centrale della piattaforma sviluppata dai ricercatori catanesi.
Il sistema è destinato a supportare la diagnosi precoce delle malattie della vite e l’organizzazione di interventi agricoli più mirati. Le patologie che colpiscono la vegetazione possono influire sulla quantità e sulla qualità del raccolto, mentre il monitoraggio tradizionale dipende in larga misura dall’osservazione visiva degli operatori e dalla disponibilità di personale specializzato. L’automazione delle attività di ricognizione e campionamento può consentire verifiche più frequenti e una distribuzione più sistematica dei controlli, soprattutto quando il vigneto occupa superfici estese o presenta caratteristiche che rendono laboriosa l’ispezione manuale. La geolocalizzazione dei campioni permette inoltre di associare gli eventuali risultati diagnostici a zone specifiche della coltivazione, creando le condizioni per limitare gli interventi fitosanitari alle aree nelle quali siano stati effettivamente rilevati problemi. La sperimentazione condotta in Sicilia riguarda la mobilità autonoma e la capacità di riconoscere e raccogliere le foglie, mentre l’identificazione delle patologie rimane collegata alle successive analisi dei campioni. Il progetto costituisce dunque un’applicazione della robotica intelligente alla viticoltura di precisione, nella quale il sistema automatizzato non si limita ad acquisire immagini, ma interviene fisicamente sull’ambiente per produrre campioni biologici utilizzabili nelle attività di monitoraggio agronomico.
Questo articolo è stato redatto con il supporto di strumenti di intelligenza artificiale (AI)