
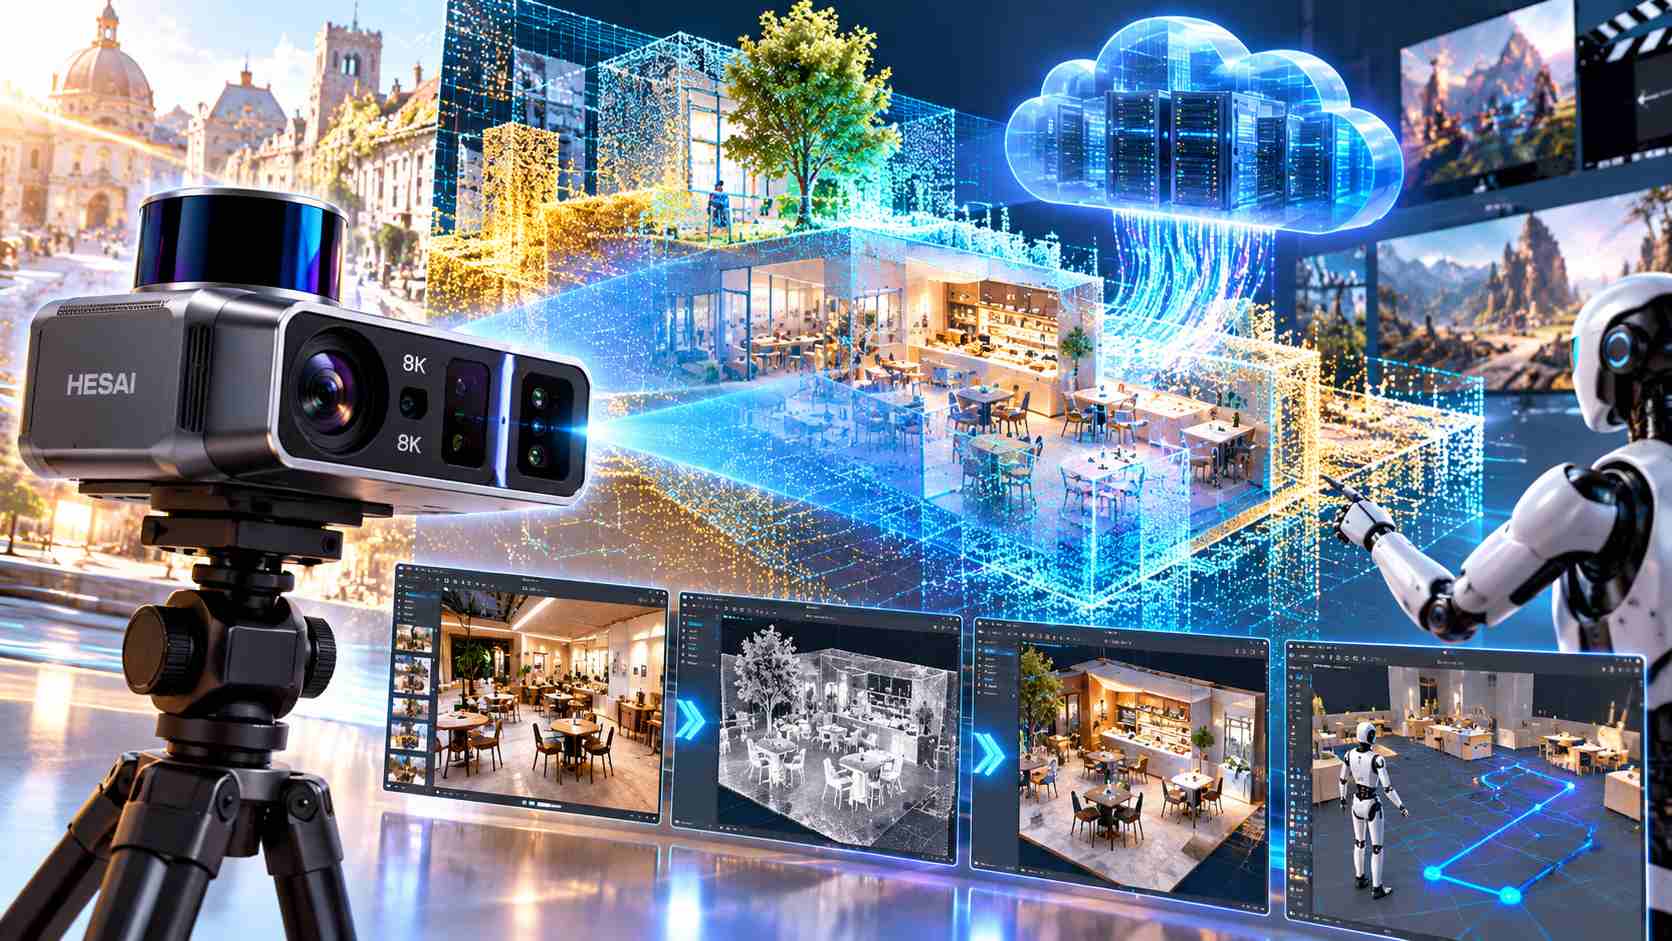
Hesai Group ha presentato Kosmo, una piattaforma per l’acquisizione, la ricostruzione e la gestione di ambienti tridimensionali reali, progettata per generare dataset destinati all’addestramento dei robot, allo sviluppo di world model e alla produzione di contenuti digitali immersivi. Il sistema combina una videocamera spaziale denominata Kosmo One con l’infrastruttura cloud Kosmo World, attraverso la quale i dati acquisiti vengono trasformati in rappresentazioni digitali utilizzabili nei motori di simulazione e negli ambienti di sviluppo dell’intelligenza artificiale fisica. L’obiettivo tecnico è produrre modelli geometricamente accurati e sufficientemente ricchi di informazioni visive da consentire ai sistemi robotici di apprendere comportamenti e procedure in ambienti virtuali derivati da luoghi realmente esistenti. La piattaforma è stata presentata insieme a collaborazioni industriali con Galbot e Dexmal, oltre a dimostrazioni sviluppate attraverso Pixar RenderMan e il servizio cartografico cinese Amap.
Kosmo One integra un sistema di acquisizione delle immagini con risoluzione 8K, un sensore fotografico da un pollice, un lidar ad alta risoluzione e un’unità di misura inerziale di precisione, combinando le informazioni geometriche con colore, texture, orientamento e posizione della videocamera. I dati acquisiti vengono sincronizzati con precisione temporale nell’ordine dei microsecondi, in modo da mantenere una corrispondenza tra le diverse misure durante la ricostruzione degli ambienti. Hesai presenta il dispositivo come la prima videocamera spaziale AI dotata di un sistema di imaging 8K integrato, sulla base delle informazioni di prodotto pubblicamente disponibili nell’ottobre 2026. La componente hardware costituisce il punto di ingresso di una catena di elaborazione nella quale le scansioni vengono associate a modelli tridimensionali e a informazioni necessarie per simulare le caratteristiche dell’ambiente osservato.
La piattaforma Kosmo World utilizza un motore denominato Kosmo Spatial Core per generare, attraverso una singola ricostruzione, rappresentazioni basate su 3D Gaussian Splatting, superfici mesh e mappe di profondità riferite a una scena coerente. Il processo utilizza tecniche di intelligenza artificiale generativa per ricostruire texture, materiali e parti degli ambienti che non sono state acquisite completamente dai sensori, mentre algoritmi di segmentazione semantica identificano gli oggetti presenti nello spazio. Le immagini virtuali possono inoltre essere adattate alle caratteristiche ottiche delle videocamere installate sui robot, avvicinando le condizioni di addestramento alle immagini che i sistemi incontreranno durante l’esecuzione reale delle attività. Secondo Hesai, da un singolo ambiente acquisito possono essere generate automaticamente oltre 10.000 traiettorie di addestramento, con un volume di dati di qualità elevata superiore di oltre cento volte a parità di costo rispetto alla raccolta di una singola traiettoria robotica reale.
Un’applicazione sperimentale è stata realizzata presso un punto vendita Dairy Queen, dove la costruzione manuale di un ambiente tridimensionale destinato all’addestramento robotico richiedeva in precedenza circa 300 ore di modellazione. Attraverso Kosmo, la scansione e la ricostruzione sono state completate in 15 minuti; nella stessa implementazione, secondo i dati presentati da Hesai, un robot Sharpa ha raggiunto una percentuale di successo del 99% nelle attività previste, riducendo il tasso di errore a un decimo del livello precedente e permettendo l’avvio delle operazioni nel punto vendita reale. La tecnologia viene proposta anche alle produzioni cinematografiche: Hesai stima che l’acquisizione e l’elaborazione di un ambiente urbano europeo di 10.000 metri quadrati richiedano circa una settimana, rispetto ai due mesi necessari per realizzare fisicamente un set comparabile, con una possibile riduzione dei costi fino all’80%. Per una scena interna di 200 metri quadrati, il lavoro viene stimato in circa due giornate-persona rispetto alle quattordici richieste dalle tecniche tradizionali di modellazione computerizzata.
Le applicazioni comprendono inoltre la produzione audiovisiva attraverso RenderMan, la collaborazione con Yuemo Studio e la ricostruzione digitale immersiva della Du Fu Thatched Cottage di Chengdu, sviluppata con TRIC, partner delle Nazioni Unite. Nell’ambito dell’accordo con Amap, ricostruzioni del Gravity Art Museum e della PIFO Gallery sono già integrate nella funzionalità Flying Street View, mentre l’obiettivo dichiarato riguarda l’estensione della navigazione spaziale fino alla localizzazione di prodotti all’interno degli esercizi commerciali. Kosmo supporta l’integrazione con NVIDIA Isaac Sim, Isaac Lab, Unreal Engine, RenderMan e Houdini e prevede l’accesso ai dati grezzi e agli asset tridimensionali per gli sviluppatori. Hesai affianca a questo progetto l’espansione delle proprie attività negli attuatori robotici, utilizzati anche nella mano antropomorfa Sharpa Wave, per la quale dichiara una densità di potenza tripla rispetto ai prodotti comparabili e dimensioni inferiori del 37%. I moduli sono stati integrati nel riferimento robotico NVIDIA Isaac GR00T e adottati da istituzioni di ricerca come Stanford e UC Berkeley; le consegne cumulative hanno superato le 10.000 unità entro il secondo trimestre del 2026, mentre l’azienda prevede di raggiungere volumi annuali nell’ordine delle centinaia di migliaia di unità nel 2027, ampliando la gamma dagli attuatori delle mani alle articolazioni dell’intero corpo robotico.
Questo articolo è stato redatto con il supporto di strumenti di intelligenza artificiale (AI)