
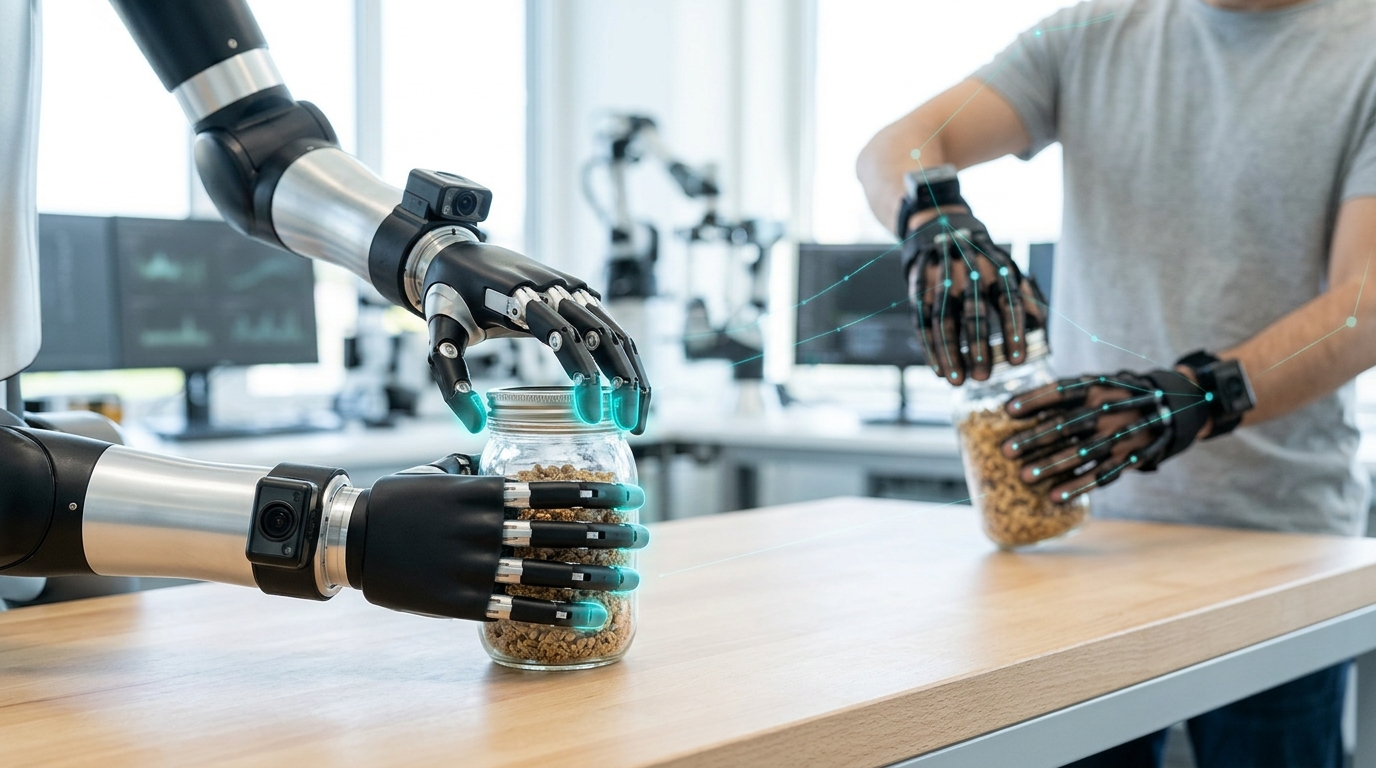
ROBOTERA ha avviato la commercializzazione di XHAND 1 Pro-U, una mano robotica antropomorfa a cinque dita e 16 gradi di libertà sviluppata per la manipolazione destrezza, l’apprendimento robotico e il trasferimento delle dimostrazioni umane ai sistemi automatizzati. Il primo lotto commerciale comprende 40 unità ed è rivolto principalmente a laboratori di ricerca, sviluppatori di piattaforme robotiche e operatori industriali interessati all’esecuzione di operazioni manuali articolate. Il dispositivo è stato impiegato nelle sperimentazioni NVIDIA GR00T 2 e integra soluzioni meccaniche e sensoriali progettate per corrispondere alla struttura dell’esoscheletro indossabile DexUMI, sviluppato dal laboratorio NVIDIA GEAR. Questa corrispondenza consente di acquisire movimenti effettuati da una persona e convertirli nelle articolazioni della mano robotica senza ricorrere a procedure aggiuntive di conversione cinematica particolarmente elaborate. La configurazione comprende modifiche alla posizione del pollice, all’articolazione delle dita e alla collocazione dei sensori tattili sul lato palmare, in modo da riprodurre configurazioni di presa differenti e operazioni che richiedono interazioni fisiche controllate con gli oggetti.
Il sistema DexUMI permette di registrare dimostrazioni direttamente durante la manipolazione di oggetti reali, senza occupare il robot destinatario dell’apprendimento. L’esoscheletro riproduce la cinematica articolare, le superfici di contatto, il montaggio della telecamera sul polso e il formato dei dati tattili della mano XHAND 1 Pro-U, realizzando una corrispondenza diretta tra articolazioni umane rilevate e articolazioni robotiche. Ogni dispositivo indossabile comprende 15 encoder magnetici per il monitoraggio delle dita, una telecamera OAK installata in corrispondenza del polso e sensori sulle estremità delle dita capaci di registrare forze normali e tangenziali. L’impiego contemporaneo di due dispositivi permette di acquisire dimostrazioni bimanuali. I movimenti, le immagini registrate dalla telecamera e le forze di contatto vengono successivamente utilizzati per l’addestramento aggiuntivo di GR00T 2 e trasferiti a una piattaforma robotica Tianji con due bracci e due mani XHAND 1 Pro-U.
La procedura di apprendimento include anche una componente dedicata alla forza esercitata dalle dita. NVIDIA converte le misurazioni tattili in coppie articolari e le integra negli obiettivi di controllo del robot. Durante l’esecuzione, la coppia prevista viene utilizzata per modificare la rigidezza delle articolazioni e compensare il riferimento di posizione, consentendo alle dita di applicare la pressione necessaria pur mantenendo una certa tolleranza rispetto alle imprecisioni del posizionamento. Questa modalità è stata impiegata per attività che richiedono contatto continuo o variabile, come tagliare alimenti, svitare coperchi e accendere fiammiferi. Le dimostrazioni utilizzate nelle prove sono state acquisite mediante i dispositivi indossabili, senza teleoperazione specifica del robot destinatario e senza aggiungere ulteriori dati di movimento robotico generale durante la fase di adattamento alle attività valutate.
Le sperimentazioni di NVIDIA hanno riguardato tre sequenze bimanuali articolate in più operazioni. La preparazione di banana e yogurt comprendeva l’estrazione di un coltello, il taglio della banana, la rimozione del coperchio dello yogurt e il trasferimento dei pezzi in una ciotola. La manipolazione di granola richiedeva il passaggio di un contenitore tra le mani, lo svitamento del coperchio e l’utilizzo di una spatola, mentre una terza prova prevedeva l’accensione di un fiammifero, l’accensione di una lampada sotto una beuta e lo spegnimento del fiammifero in acqua. GR00T 2 ha ottenuto percentuali complessive di successo rispettivamente del 60%, 80% e 75%. Nelle medesime condizioni sperimentali, GR00T 1.7 e π0.5, adattati con le stesse dimostrazioni DexUMI e la stessa procedura di addestramento, non hanno completato integralmente nessuna delle tre sequenze. I risultati descrivono le prestazioni in queste prove specifiche e non costituiscono una misura generale dell’affidabilità del sistema. NVIDIA distribuisce la documentazione e i progetti hardware di DexUMI con licenza CC BY 4.0, escludendo le fotografie dei prodotti dei fornitori, mentre il software di acquisizione è generalmente disponibile con licenza Apache 2.0 e i file descrittivi della mano robotica con licenza MIT. L’abbinamento tra hardware commerciale e strumenti di acquisizione documentati rende possibile sviluppare insiemi di dati comprendenti movimenti, immagini e forze di contatto attraverso un unico flusso sperimentale.
Questo articolo è stato redatto con il supporto di strumenti di intelligenza artificiale (AI)