
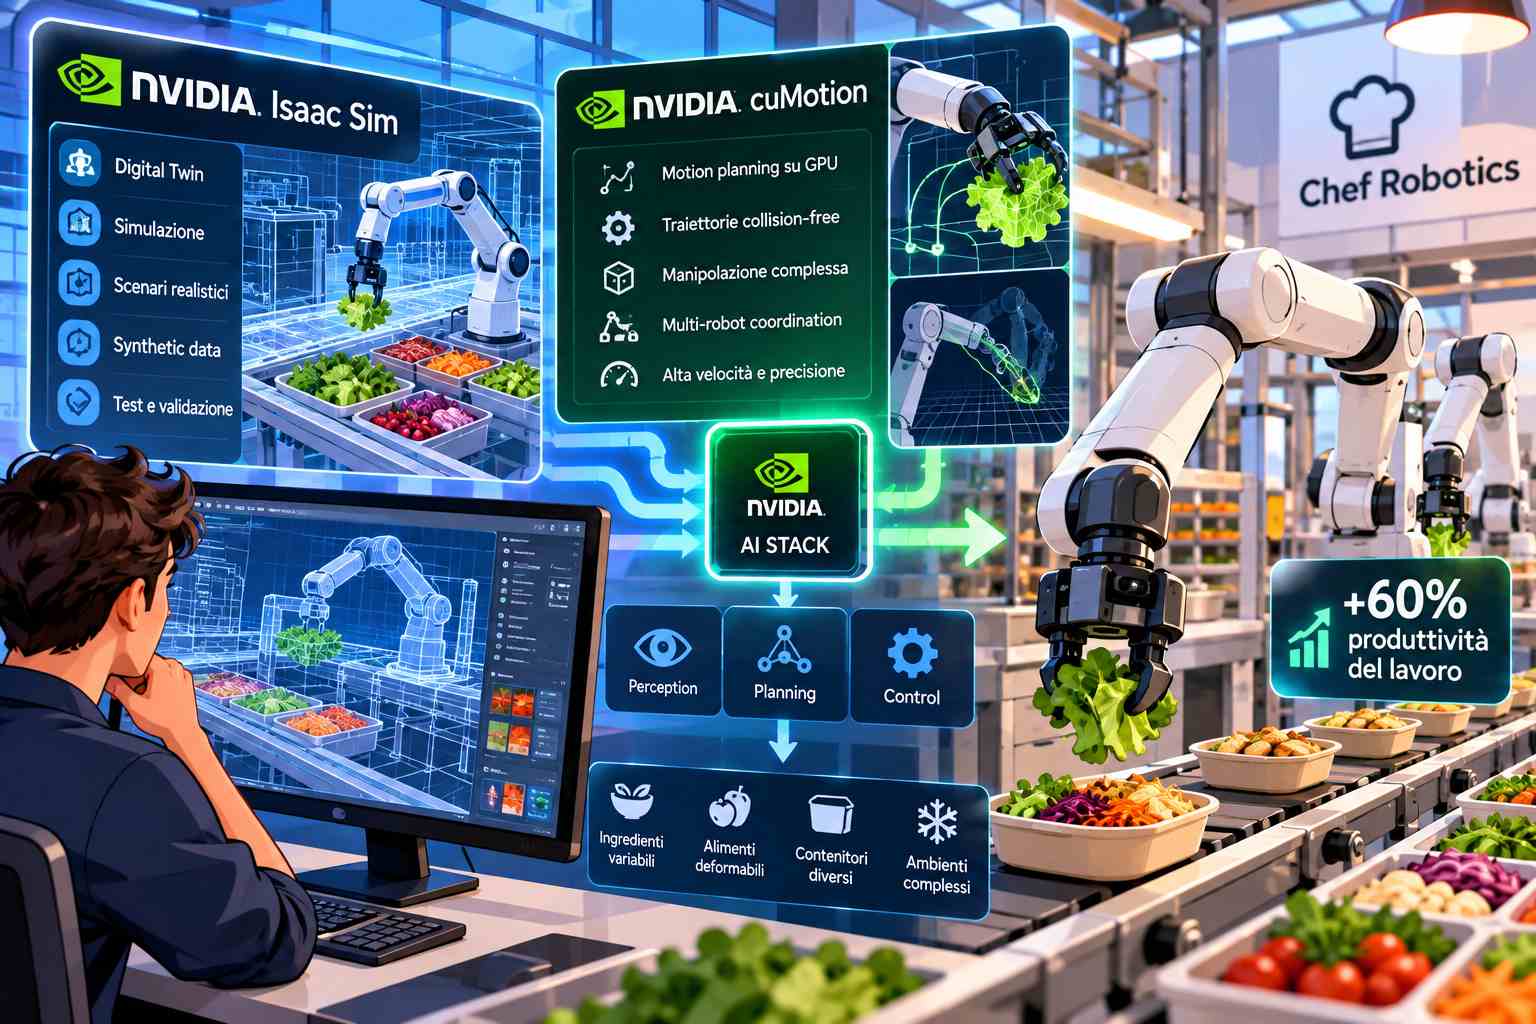
Chef Robotics ha adottato lo stack NVIDIA per sviluppare e distribuire i propri sistemi robotici dedicati alla manipolazione degli alimenti, integrando Isaac Sim per simulazione e digital twin e cuMotion per la pianificazione accelerata su GPU dei movimenti. L’azienda si presenta come la prima ad avere commercializzato una soluzione di physical AI per la robotica alimentare progettata per scalare su differenti linee di produzione e dichiara che le installazioni presso i clienti hanno già prodotto incrementi della produttività del lavoro fino al 60%. L’ambiente alimentare rappresenta però uno dei problemi di manipolazione più complessi per la robotica industriale: gli ingredienti possono essere deformabili, bagnati, irregolari e molto differenti fra un lotto e l’altro, mentre le linee devono mantenere velocità elevate all’interno di impianti spesso freddi e difficili dal punto di vista operativo. A questo si aggiunge una carenza strutturale di manodopera nel settore, che aumenta l’interesse per sistemi capaci di svolgere in modo affidabile operazioni normalmente difficili da automatizzare con robot industriali tradizionali.
Chef Robotics utilizza NVIDIA Isaac Sim per costruire repliche digitali fisicamente accurate delle proprie celle robotiche e delle linee di produzione dei clienti prima dell’installazione fisica. Configurazioni differenti possono essere progettate, simulate e validate virtualmente, sottoponendo il sistema a variazioni di ingredienti, contenitori, utensili e layout dell’impianto prima che il robot venga portato nello stabilimento. Questo permette di verificare collisioni, raggiungibilità, posizionamento e comportamento della cella senza dover effettuare ogni iterazione direttamente sulla linea produttiva e riduce il tempo necessario per passare dalla progettazione a un deployment operativo. Isaac Sim è un framework di riferimento open source costruito sulle librerie NVIDIA Omniverse e può importare file CAD, modelli Unified Robot Description Format e acquisizioni provenienti dal mondo reale, convertendoli in USD per costruire scene nelle quali vengono assegnati materiali, fisica, modelli dei robot e sensori.
La piattaforma può essere utilizzata anche per produrre synthetic data controllabili e può essere estesa attraverso i world foundation model NVIDIA Cosmos. Gli stack di perception e mobility possono quindi essere addestrati all’interno della simulazione e successivamente sottoposti a software-in-the-loop oppure hardware-in-the-loop testing prima del passaggio alla macchina reale. NVIDIA ha progettato Isaac Sim come framework estensibile, consentendo agli sviluppatori di costruire simulatori personalizzati basati su OpenUSD oppure incorporarne i componenti all’interno di pipeline di test già esistenti. Il framework è distribuito gratuitamente con licenza open source Apache 2.0 su GitHub, permettendo a Chef Robotics di integrare simulazione e digital twin direttamente nel proprio processo di sviluppo anziché utilizzare un ambiente completamente separato dalla restante infrastruttura software.
Per la generazione del movimento, Chef Robotics utilizza invece cuMotion, la libreria NVIDIA focalizzata sulla manipulation robotics e accelerata su GPU. Il sistema deve produrre rapidamente traiettorie prive di collisioni all’interno di celle nelle quali sono presenti ingredienti, contenitori, utensili, nastri e spesso più robot che operano contemporaneamente. Gli scenari coperti includono piece picking, assemblaggi nei quali vengono depositati più componenti e linee coordinate con più manipolatori. cuMotion include cinematica diretta e inversa, inverse kinematics collision-aware, graph-based path planning che considera gli ostacoli, trajectory optimization collision-aware e generazione end-to-end del movimento. Integra inoltre controllo reattivo basato sul framework matematico RMPflow e strumenti per produrre traiettorie temporali ottimali sia nello spazio di configurazione sia nello spazio del task.
La libreria comprende anche collision sphere generation, che approssima una mesh chiusa mediante insiemi di sfere utilizzabili più efficientemente nelle verifiche di collisione, e robot segmentation, che consente di eliminare la presenza del braccio robotico dai flussi delle depth camera quando questa interferirebbe con la perception. Sono supportati robot con qualsiasi numero di gradi di libertà; l’implementazione principale è in C++ e viene fornito un insieme completo di binding Python. cuMotion deriva dal lavoro svolto da NVIDIA su due precedenti progetti: Lula, distribuito per anni come componente di Isaac Sim e ora completamente incorporato nella nuova libreria, e cuRobo, sviluppato da NVIDIA Research e utilizzato come base per algoritmi di inverse kinematics e trajectory optimization collision-aware che in cuMotion sono stati successivamente ottimizzati e consolidati. NVIDIA prevede inoltre di utilizzare cuMotion come backend di motion generation per Isaac ROS cuMotion e per i manipulation reference workflow di Isaac ROS.
L’attuale release di cuMotion supporta Linux e Windows su sistemi x86 dotati di GPU NVIDIA dalla generazione Turing in avanti e può funzionare anche sulle piattaforme Jetson Orin, Jetson Thor e DGX Spark. Chef Robotics collega così due livelli differenti dello sviluppo: Isaac Sim viene utilizzato per progettare e validare virtualmente la cella, mentre cuMotion affronta la pianificazione ad alte prestazioni necessaria durante l’esecuzione effettiva. Rajat Bhageria, fondatore e CEO dell’azienda, considera questa combinazione fondamentale per ridurre i tempi di sviluppo senza compromettere l’affidabilità richiesta negli impianti alimentari, dove un robot non deve soltanto dimostrare di essere capace di manipolare un alimento in laboratorio ma continuare a farlo per migliaia di cicli, con variazioni reali del prodotto e mantenendo i ritmi della linea industriale.
Questo articolo è stato redatto con il supporto di strumenti di intelligenza artificiale (AI)