
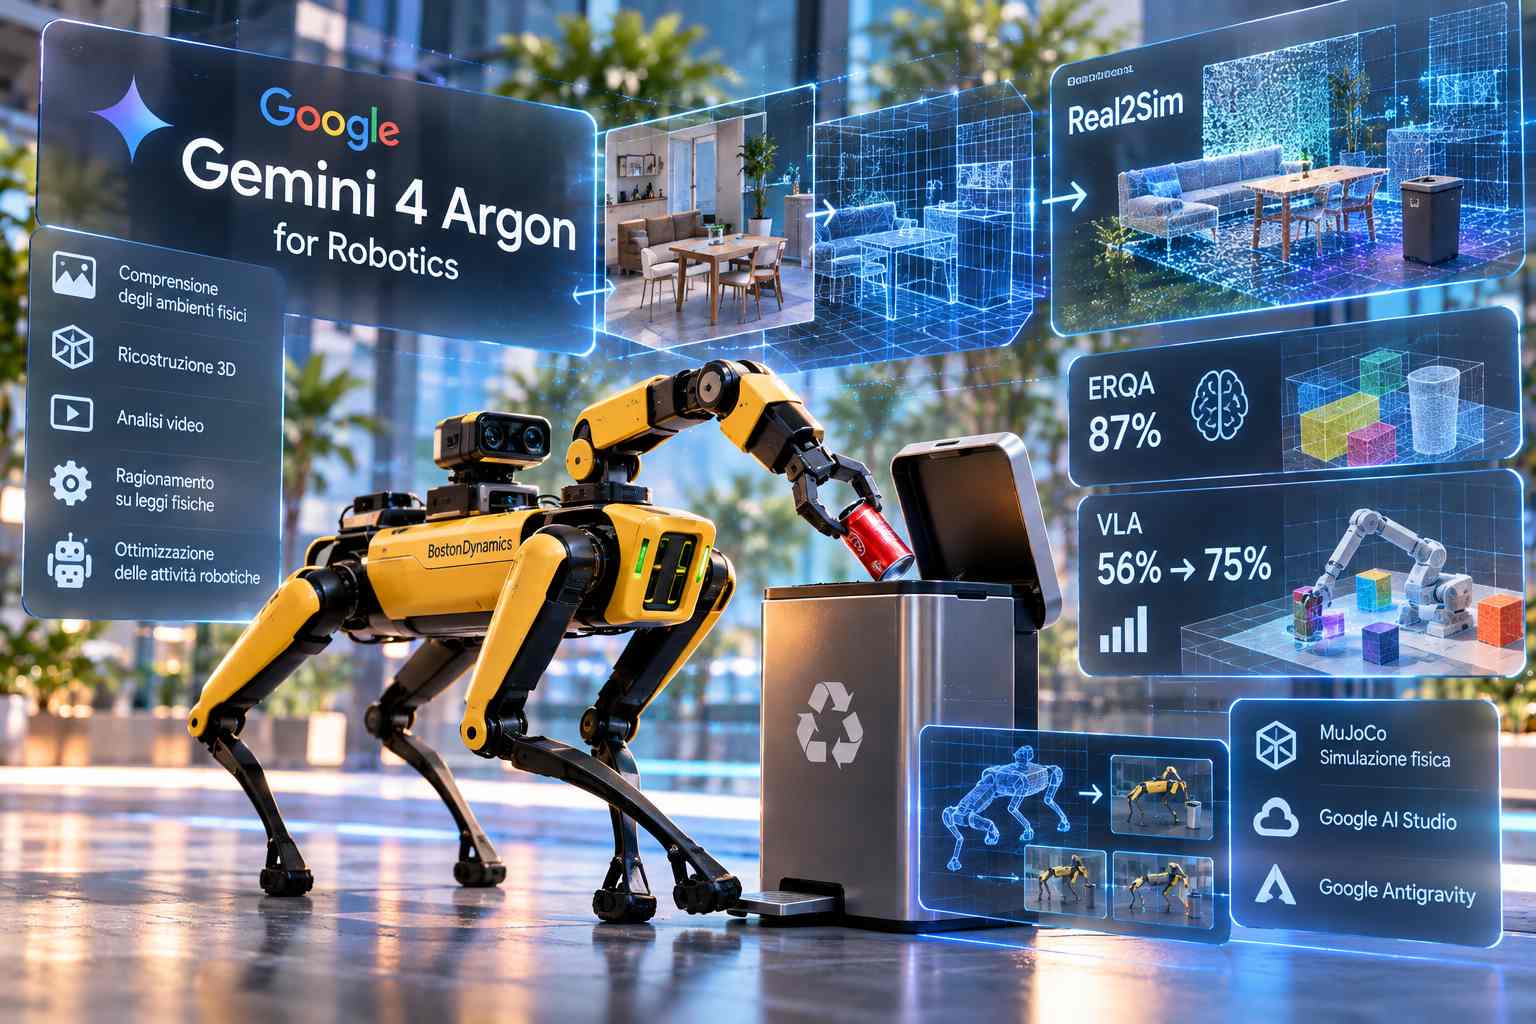
Google ha presentato Gemini 4 Argon for Robotics, un modello di intelligenza artificiale progettato per supportare la comprensione degli ambienti fisici, la ricostruzione di scenari tridimensionali e l’ottimizzazione delle attività eseguite dai sistemi robotici. La tecnologia integra capacità di ragionamento su immagini, sequenze video, geometria tridimensionale e leggi fisiche, permettendo di analizzare situazioni nelle quali un robot deve comprendere la posizione degli oggetti, le relazioni spaziali, le condizioni di contatto e le conseguenze dei propri movimenti. Il sistema si distingue dai precedenti modelli della serie Robotics Transformer sviluppati da Google DeepMind, come RT-1 e RT-2, che erano stati concepiti principalmente come modelli Vision-Language-Action capaci di tradurre osservazioni e istruzioni in comandi per gli attuatori. Gemini 4 Argon for Robotics viene invece presentato soprattutto come un motore di ragionamento e progettazione delle simulazioni, utilizzabile per coordinare attività di sviluppo, generare ambienti di addestramento e migliorare le prestazioni di altri modelli destinati al controllo diretto dei robot.
Una componente centrale del sistema riguarda la capacità di costruire automaticamente ambienti di simulazione fisica attraverso strumenti come MuJoCo. Partendo dall’analisi di video, osservazioni e informazioni relative alla scena, il modello può contribuire a ricostruire configurazioni tridimensionali e a predisporre scenari nei quali verificare movimenti e procedure prima della loro esecuzione su hardware reale. L’approccio permette di utilizzare processi Real2Sim, attraverso i quali situazioni osservate nel mondo fisico vengono rappresentate in ambienti virtuali, generando ulteriori dati e varianti operative per l’addestramento. Il modello può analizzare la struttura geometrica degli oggetti, i punti di contatto, la posizione dei componenti mobili, lo stato delle articolazioni e le informazioni provenienti dai sensori robotici. Queste capacità consentono di affrontare problemi che richiedono la comprensione delle relazioni fisiche tra gli elementi della scena, invece di limitarsi al riconoscimento visivo degli oggetti presenti.
Google ha riportato un risultato dell’87% nel benchmark Embodied Reasoning Question Answering, o ERQA, dedicato alla valutazione del ragionamento su problemi fisici e spaziali in ambienti tridimensionali. Il punteggio è stato ottenuto attraverso le capacità di ragionamento del modello, senza ricorrere a strumenti esterni durante la valutazione. La tecnologia è stata inoltre applicata ad attività sperimentali che comprendono la ricostruzione di ambienti fisici, l’analisi dei movimenti registrati in video, l’implementazione di algoritmi di controllo e la verifica di operazioni complesse attraverso simulazione. Uno dei casi illustrati riguarda il robot quadrupede Spot di Boston Dynamics, utilizzato per eseguire una sequenza nella quale il sistema deve individuare una pattumiera con apertura a pedale, azionare il meccanismo e depositare una lattina nel contenitore. L’operazione richiede di coordinare il posizionamento del robot, l’interazione meccanica con il pedale e il movimento necessario per trasferire l’oggetto, mantenendo una rappresentazione coerente delle relazioni fisiche durante l’intera procedura.
Le capacità di generazione dei dati sintetici sono state utilizzate anche per migliorare modelli robotici Vision-Language-Action già esistenti. Secondo i risultati presentati da Google, l’impiego dei dati prodotti attraverso le simulazioni ha permesso di aumentare il tasso di successo di un modello VLA dal 56% al 75% nelle attività considerate. La differenza mostra il ruolo attribuito al nuovo sistema all’interno della pipeline di addestramento: anziché sostituire necessariamente il modello che controlla i movimenti, Gemini 4 Argon for Robotics può predisporre ambienti di apprendimento, ampliare la varietà delle situazioni sperimentate e individuare modalità di esecuzione più efficaci. L’azienda ha inoltre indicato la possibilità di utilizzare il modello per analizzare comportamenti osservati in prima persona, risolvere problemi fisici in simulazione e sostenere procedure di miglioramento autonomo delle prestazioni robotiche.
Gemini 4 Argon for Robotics viene reso disponibile attraverso Google AI Studio e Google Antigravity per gli abbonati AI Ultra. Gli strumenti di sviluppo e gli SDK associati permettono di realizzare applicazioni di simulazione e controllo robotico che sfruttano le capacità di ragionamento del modello. La distribuzione è destinata a sviluppatori e organizzazioni impegnate nella progettazione di sistemi autonomi, con particolare attenzione alla connessione tra apprendimento virtuale e attività reali. La tecnologia si colloca nell’evoluzione della ricerca Google DeepMind sulla robotica, passando da modelli focalizzati sulla produzione di azioni a un’infrastruttura capace di contribuire alla progettazione, alla verifica e all’ottimizzazione dell’intero processo di apprendimento.
Questo articolo è stato redatto con il supporto di strumenti di intelligenza artificiale (AI)