
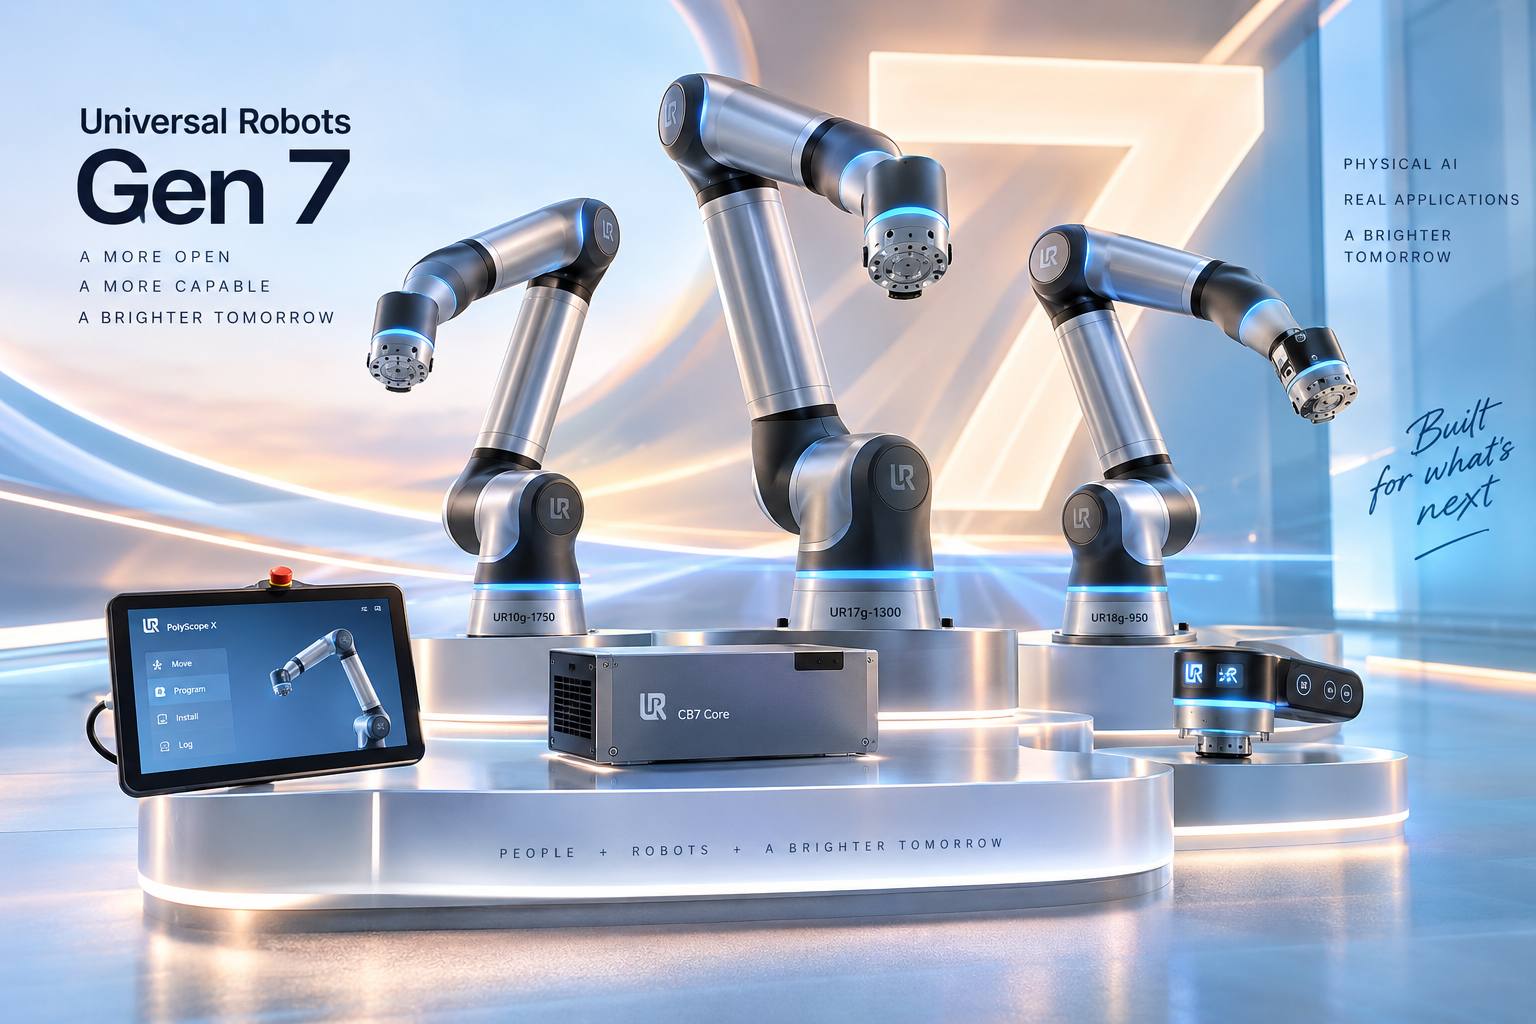
Universal Robots ha presentato Gen 7, la settima generazione della propria piattaforma di robotica collaborativa, introducendo nuovi bracci g-Series, un controller completamente riprogettato, un nuovo teach pendant e componenti pensati per semplificare l’integrazione di applicazioni basate su intelligenza artificiale fisica. La piattaforma è stata mostrata all’IMTS di Chicago e combina il sistema operativo PolyScope X con una nuova architettura hardware progettata per integrare più direttamente visione artificiale, sensori, elaborazione edge e strumenti AI all’interno delle applicazioni industriali.
La gamma g-Series comprende tre nuovi bracci: UR10g-1750, UR17g-1300 e UR18g-950. La nomenclatura combina capacità di carico e raggio operativo. UR10g-1750 offre un payload nominale di 8 kg, estendibile a 10 kg in determinate configurazioni, una portata di 1.750 mm, un peso di 44,7 kg, una ripetibilità di ±0,08 mm e una velocità massima del TCP di 5 m/s. UR17g-1300 raggiunge invece 15 kg di payload, estendibili a 17,5 kg, con 1.300 mm di portata, peso di 40,7 kg, ripetibilità di ±0,05 mm e velocità massima del TCP di 5 m/s. UR18g-950 è il modello con capacità di carico più elevata, pari a 18 kg, con 950 mm di portata, peso di 39,2 kg, ripetibilità di ±0,05 mm e velocità TCP massima di 4 m/s. Tutti e tre utilizzano una base con diametro di 204 mm.
Uno degli elementi principali della nuova generazione è la flangia portautensile, riprogettata per portare direttamente fino all’estremità del robot alimentazione, connettività dati e segnali di sicurezza. La flangia mette a disposizione alimentazione a 24 o 48 V, con 5 A di picco e 3 A continui, collegamento Ethernet Gigabit e connettività M8 per I/O digitali, ingresso analogico e RS-485. Questa configurazione permette di collegare più facilmente telecamere, sensori e periferiche ad alta larghezza di banda senza dover aggiungere cablaggi separati lungo il braccio.
I robot integrano inoltre sensori forza-coppia, controllo di impedenza e Real-Time Data Exchange, caratteristiche utilizzate per fornire al sistema informazioni sull’interazione fisica con l’ambiente. Questi dati possono essere sfruttati nelle applicazioni di Physical AI che richiedono manipolazione più precisa, controllo della forza o adattamento alle variazioni della posizione dei componenti, come assemblaggio, movimentazione di oggetti e operazioni in cui il robot entra direttamente in contatto con pezzi o superfici. La struttura dei giunti è completamente chiusa e offre protezione IP65 contro polvere e acqua, rendendo i bracci utilizzabili anche in ambienti nei quali sono richieste procedure di lavaggio o una maggiore protezione dagli agenti esterni. Alla base è stato inoltre integrato un anello luminoso a LED che può essere utilizzato per mostrare in modo immediato lo stato della cella robotica.
Gen 7 introduce anche CB7 Core, nuova generazione del controller Universal Robots. L’azienda indica un incremento della capacità di calcolo pari al 40% rispetto ai sistemi precedenti, associato a una riduzione dell’ingombro. La comunicazione di lancio parla di una riduzione del 30%, mentre la documentazione di prodotto riporta un valore del 20%. Il controller è progettato per gestire più reti contemporaneamente e può collegarsi direttamente a PLC, HMI, sistemi MES, computer industriali e piattaforme di visione, riducendo in diversi casi la necessità di switch di rete esterni. CB7 Core è disponibile inizialmente sia come control box indipendente sia in una versione compatta destinata all’integrazione all’interno di un quadro di automazione. Il controller è compatibile anche con i bracci e-Series e UR Series già esistenti, permettendo quindi di utilizzare parte della nuova infrastruttura di controllo senza sostituire necessariamente il robot. La dotazione comprende tre porte Gigabit Ethernet, 16 ingressi e uscite digitali configurabili, alimentazione a 24 Vdc da 4 A, involucro con protezione IP54 e cablaggi sostituibili sul campo. CB7 Core rappresenta il primo componente di una nuova famiglia di controller CB7.
Il nuovo TP7 Core sostituisce il precedente teach pendant con un’unità alleggerita di oltre il 20%. La struttura è stata modificata per permettere diverse posizioni di impugnatura e integra pulsanti smart configurabili, display Full HD, touchscreen più reattivo e un nuovo joystick virtuale. L’obiettivo è consentire agli operatori di programmare e modificare più rapidamente le applicazioni direttamente a bordo macchina, mantenendo l’interfaccia PolyScope come ambiente principale di controllo. A TP7 Core si affianca SP7 Smart Panel, un dispositivo che può essere montato direttamente sulla flangia del robot. Il pannello offre una funzione freedrive conforme ai requisiti di sicurezza, illuminazione LED e tre pulsanti programmabili in grado di richiamare Smart Skills di PolyScope X. La configurazione permette all’operatore di lavorare direttamente vicino all’utensile e di guidare fisicamente il robot utilizzando entrambe le mani durante le procedure di configurazione. SP7 Smart Panel può essere rimosso dal robot quando non serve, caratteristica utile soprattutto in applicazioni come saldatura e lavorazioni meccaniche, dove mantenerlo permanentemente vicino all’area di processo potrebbe esporlo a scintille, detriti o contaminanti. Universal Robots indirizza il dispositivo soprattutto verso scenari high-mix, low-volume, nei quali le applicazioni cambiano frequentemente e funzioni come touch-to-teach e programmazione diretta possono ridurre i tempi necessari per riconfigurare la cella.
La base software della piattaforma rimane PolyScope X, progettato con un’architettura aperta e orientata alle API. Il sistema supporta comunicazione ROS 2, integrazione con computer industriali e sistemi di elaborazione AI esterni e mette a disposizione un SDK per sviluppare ed eseguire applicazioni di intelligenza artificiale direttamente nell’ambiente robotico. Sono presenti anche programmi logici eseguibili a bordo, utilizzabili per orchestrare sequenze operative senza ricorrere necessariamente a un PLC esterno. PolyScope X separa inoltre le funzioni di intelligenza artificiale dal livello di controllo real-time e sicurezza. I modelli AI possono gestire percezione, pianificazione, riconoscimento dell’ambiente e ottimizzazione, mentre esecuzione dei movimenti, controllo della forza e limiti di sicurezza rimangono gestiti dall’architettura deterministica del robot. Universal Robots utilizza questo approccio per consentire l’impiego della Physical AI senza delegare direttamente a un modello probabilistico le funzioni di controllo che devono rispettare tempi e condizioni operative definite. Ulteriori pacchetti software permettono agli integratori di aggiungere funzioni come ProfiSafe, OPC-UA e programmi logici, oltre a software di terze parti già compatibili con l’ecosistema Universal Robots. Tra gli esempi figurano Rocketfarm Pally per applicazioni di pallettizzazione e Inbolt 3D Vision Guidance per la guida robotica basata su visione tridimensionale.
La piattaforma mantiene anche le funzioni di sicurezza collaborativa caratteristiche della gamma UR. L’architettura di sicurezza è certificata PLd, Categoria 3 secondo ISO 13849-1, mentre tutti i robot g-Series sono certificati TÜV secondo ISO 10218-1 e UL 1740. Teradyne Robotics dispone inoltre della certificazione IEC 62443-4-1 ML3 per il processo di sviluppo relativo alla cybersecurity dei prodotti industriali. Universal Robots sta utilizzando PolyScope X anche per sperimentare nuove modalità di interazione tra agenti AI e sistemi fisici. Nell’ambito di una research preview con Anthropic, l’azienda ha testato il Model Hardware Standard, un approccio che permette a un agente AI di individuare dispositivi robotici e comprenderne capacità, limiti operativi, interblocchi e funzioni di emergenza. In una dimostrazione, un agente basato su Claude Opus 4.8 ha coordinato quattro cobot come un’unica cella partendo da istruzioni in linguaggio naturale, mantenendo comunque l’architettura di sicurezza Universal Robots come livello di controllo sottostante. MHS rimane attualmente un proof of concept e non è disponibile commercialmente.
Gen 7 viene inoltre presentato come piattaforma compatibile con l’ecosistema UR+, che comprende periferiche, software e soluzioni complete validate dai partner e da Universal Robots. La compatibilità consente di utilizzare strumenti di presa, sistemi di visione, software e componenti AI già progettati per lavorare con l’architettura UR, con l’obiettivo di ridurre il lavoro necessario per integrare sistemi provenienti da fornitori differenti. All’IMTS la piattaforma viene mostrata insieme a soluzioni sviluppate da oltre 20 partner dell’ecosistema, tra cui Cognex, Schunk, Magswitch, Smooth Robotics, Psyonic, Robotiq e Inbolt. Le dimostrazioni comprendono applicazioni di visione artificiale, presa, manipolazione e Physical AI costruite direttamente sopra l’hardware e il software Gen 7. Nel caso di Inbolt, il sistema di visione può ora essere eseguito direttamente sul controller Universal Robots attraverso PolyScope X, senza richiedere un computer esterno dedicato alla visione e senza aggiungere cablaggi separati. L’applicazione utilizza la visione tridimensionale per localizzare i componenti senza ricorrere necessariamente a dime o attrezzature di posizionamento rigide, consentendo al robot di adattare la traiettoria sulla base della posizione effettiva del pezzo.
La nuova generazione si inserisce nella strategia di Universal Robots dedicata alla Physical AI, costruita intorno a un’architettura nella quale gli algoritmi di intelligenza artificiale vengono integrati sopra uno strato robotico già certificato per controllo real-time e sicurezza. L’azienda mette a disposizione strumenti come ROS 2, Python, API aperte, AI Accelerator e sistemi per acquisire dati relativi a movimento, forza, dinamica e visione direttamente da robot industriali, in modo da consentire sviluppo, addestramento e successiva distribuzione dei modelli sullo stesso tipo di hardware utilizzato in produzione.
La piattaforma Gen 7 nasce dall’esperienza accumulata da Universal Robots in oltre vent’anni di sviluppo di robot collaborativi e in più di 100.000 installazioni industriali. Il progetto punta soprattutto a ridurre il lavoro di integrazione necessario per portare applicazioni avanzate di automazione e intelligenza artificiale dal laboratorio alla produzione, mantenendo nello stesso sistema robot, controllo real-time, sicurezza certificata, connettività industriale e possibilità di aggiungere modelli AI e applicazioni sviluppate da partner esterni.
Questo articolo è stato redatto con il supporto di strumenti di intelligenza artificiale (AI)