
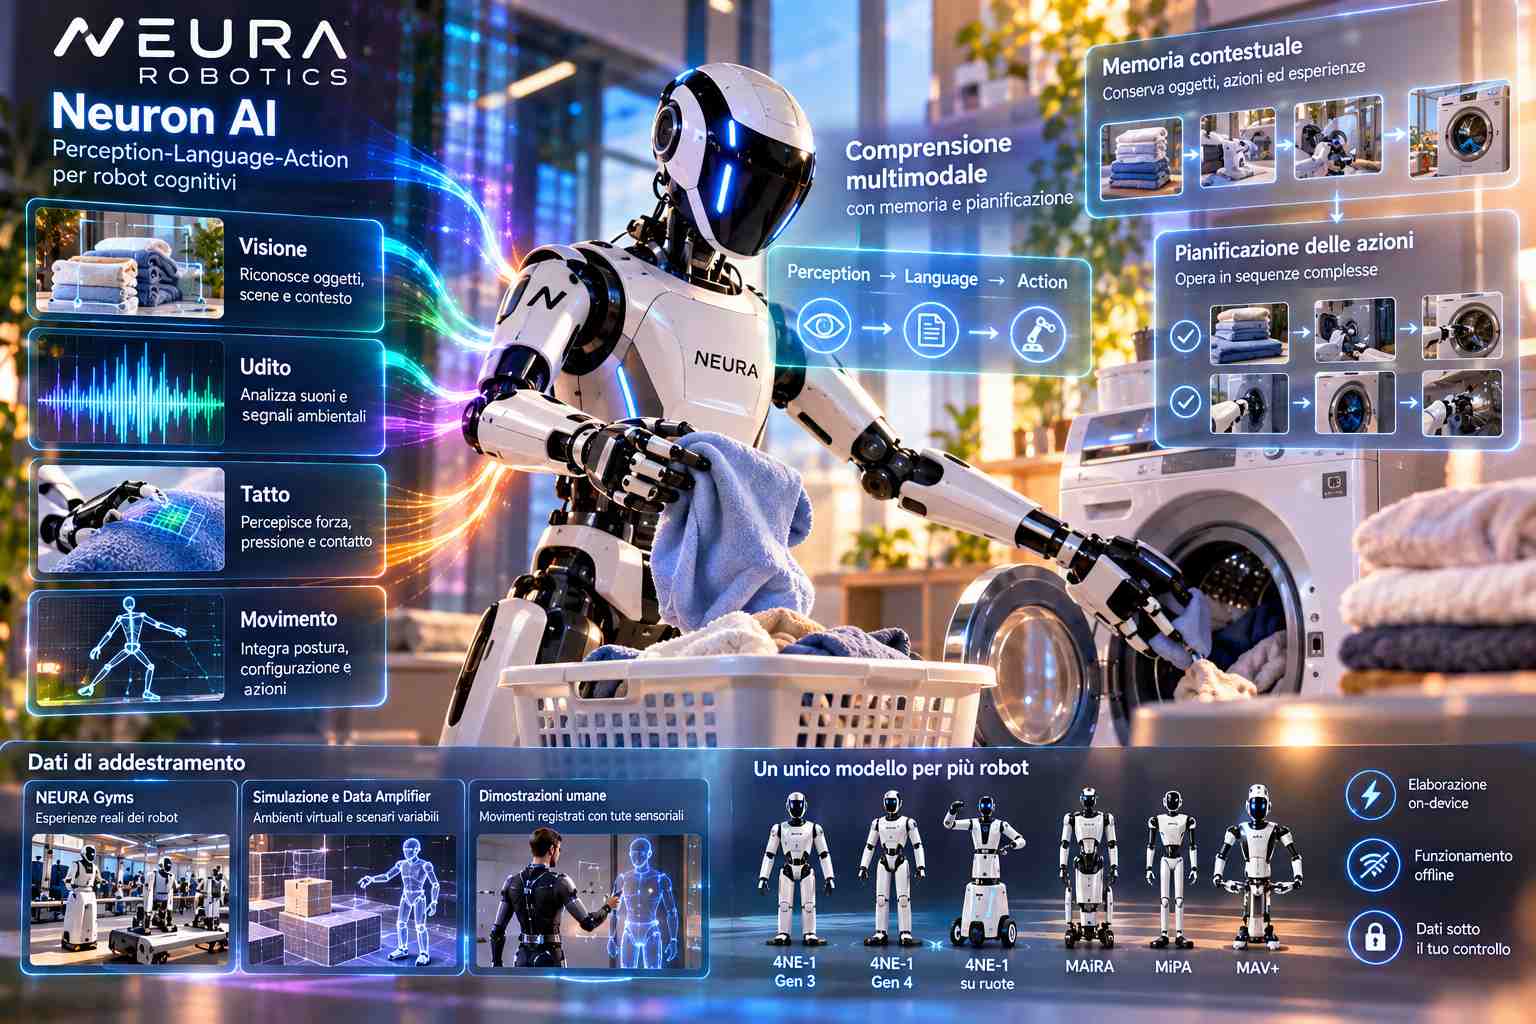
NEURA Robotics presenta Neuron AI, un foundation model multimodale sviluppato per consentire ai robot cognitivi di interpretare l’ambiente fisico e tradurre informazioni sensoriali eterogenee in azioni coordinate. Il sistema, realizzato presso la sede aziendale di Metzingen, in Germania, adotta un’architettura denominata Perception-Language-Action (PLA), progettata per integrare informazioni visive, acustiche e tattili con i dati relativi al movimento, alla configurazione del corpo robotico e alle esperienze precedenti. A differenza dei tradizionali modelli Vision-Language-Action (VLA), che utilizzano prevalentemente le immagini delle telecamere per interpretare un compito e generare comandi motori, Neuron AI introduce una rappresentazione multisensoriale sincronizzata temporalmente e un meccanismo di memoria che permette al robot di conservare informazioni sugli oggetti, sulle azioni eseguite e sulle conseguenze delle interazioni. L’architettura si articola in tre componenti: un livello percettivo che acquisisce e codifica gli stimoli provenienti dai sensori e le istruzioni dell’utente, un modello linguistico che integra tali informazioni in uno spazio rappresentativo comune per interpretare le richieste e pianificare le operazioni, e un modello di azione incaricato di trasformare le decisioni in movimenti fisici precisi e sicuri.
L’elaborazione simultanea di vista, tatto e udito è stata introdotta per affrontare operazioni nelle quali le sole informazioni visive non consentono di determinare correttamente lo stato di un oggetto o il risultato di un’azione. La pressione esercitata durante una presa, il rumore prodotto dall’innesto di un connettore o lo scatto meccanico di una serratura costituiscono segnali che possono confermare l’esito di una manipolazione anche quando l’elemento interessato non è completamente visibile. NEURA Robotics cita inoltre le lavorazioni di saldatura, nelle quali le caratteristiche acustiche del processo possono fornire indicazioni sulla qualità dell’operazione. Un altro elemento dell’architettura riguarda la permanenza degli oggetti, ossia la capacità di conservare una rappresentazione di elementi che scompaiono temporaneamente dal campo visivo. Il modello è stato adattato per apprendere relazioni di causa ed effetto e mantenere il contesto delle operazioni nel tempo, evitando che ogni nuova osservazione venga interpretata indipendentemente da quelle precedenti. Questa funzione permette di gestire sequenze composte da più azioni interdipendenti e di utilizzare le informazioni raccolte durante una manipolazione per determinare il comportamento successivo.
L’addestramento di Neuron AI si basa su tre fonti complementari di dati fisici. La prima comprende le esperienze raccolte dai robot nelle NEURA Gyms, infrastrutture dedicate all’addestramento e alla valutazione dei sistemi cognitivi, e durante le attività svolte in ambienti reali. Queste operazioni producono registrazioni sincronizzate di immagini, segnali tattili, forze, suoni e movimenti. La seconda fonte è costituita dal sistema Data Amplifier e dagli ambienti di simulazione, che permettono di generare variazioni delle attività e delle condizioni operative per ampliare il materiale disponibile durante l’apprendimento. La terza utilizza dimostrazioni umane registrate attraverso tute dotate di sensori, capaci di acquisire movimenti e modalità di esecuzione dei compiti. I tre insiemi di dati vengono combinati per addestrare un modello condiviso utilizzabile su cinque differenti configurazioni robotiche, comprendenti 4NE-1 Gen 3, 4NE-1 Gen 4, una variante di 4NE-1 su ruote e due ulteriori piattaforme bimanuali. L’ecosistema comprende inoltre le famiglie MAiRA, MiPA, MAV+ e 4NE1, caratterizzate da differenti configurazioni meccaniche, sistemi di presa e modalità di movimento.
Neuron AI è progettato per essere eseguito direttamente sull’hardware del robot, senza richiedere una comunicazione continua con server remoti durante il processo decisionale. L’elaborazione locale consente di produrre risposte operative in tempo reale, mantenere il funzionamento anche in assenza di connettività cloud e conservare i dati di produzione sotto il controllo dell’organizzazione utilizzatrice. Le NEURA Gyms collegano raccolta dei dati, addestramento delle competenze e benchmark prestazionali, mentre la piattaforma Neuraverse consente di distribuire, aggiornare e adattare queste capacità su flotte robotiche. I clienti possono perfezionare il modello rispetto alle proprie lavorazioni e mantenere private le competenze sviluppate; quando scelgono di condividere dati o capacità apprese, tali contributi possono alimentare le successive versioni del sistema. NEURA Robotics utilizza come indicatore centrale il Time-to-Skill, cioè il tempo necessario affinché un robot acquisisca una nuova competenza e riesca a eseguirla in modo affidabile. L’azienda sta inoltre collaborando con partner industriali, tra cui Bosch e Schaeffler, per integrare nell’addestramento situazioni e processi derivati da ambienti produttivi.
Una dimostrazione delle capacità del sistema è prevista durante NVIDIA GTC Berlin 2026, dal 20 al 22 ottobre, presso Station-Berlin, padiglione 3, stand 3031. Il robot umanoide 4NE1, il cui nome deriva da “For Anyone”, eseguirà una sequenza autonoma della durata di undici minuti dedicata alla gestione del bucato. Il compito comprende la selezione degli indumenti, il caricamento della lavatrice, la chiusura e successiva riapertura dello sportello, il prelievo dei capi e il trasferimento nell’asciugatrice, senza intervento umano. La dimostrazione è stata concepita per verificare la capacità del sistema di conservare il contesto lungo un’intera successione di operazioni, utilizzare riscontri sensoriali differenti e completare ciascuna fase prima di procedere alla successiva. L’applicazione rappresenta quindi un caso concreto dell’integrazione tra percezione multisensoriale, memoria operativa e controllo motorio prevista dall’architettura Neuron AI.
Questo articolo è stato redatto con il supporto di strumenti di intelligenza artificiale (AI)