
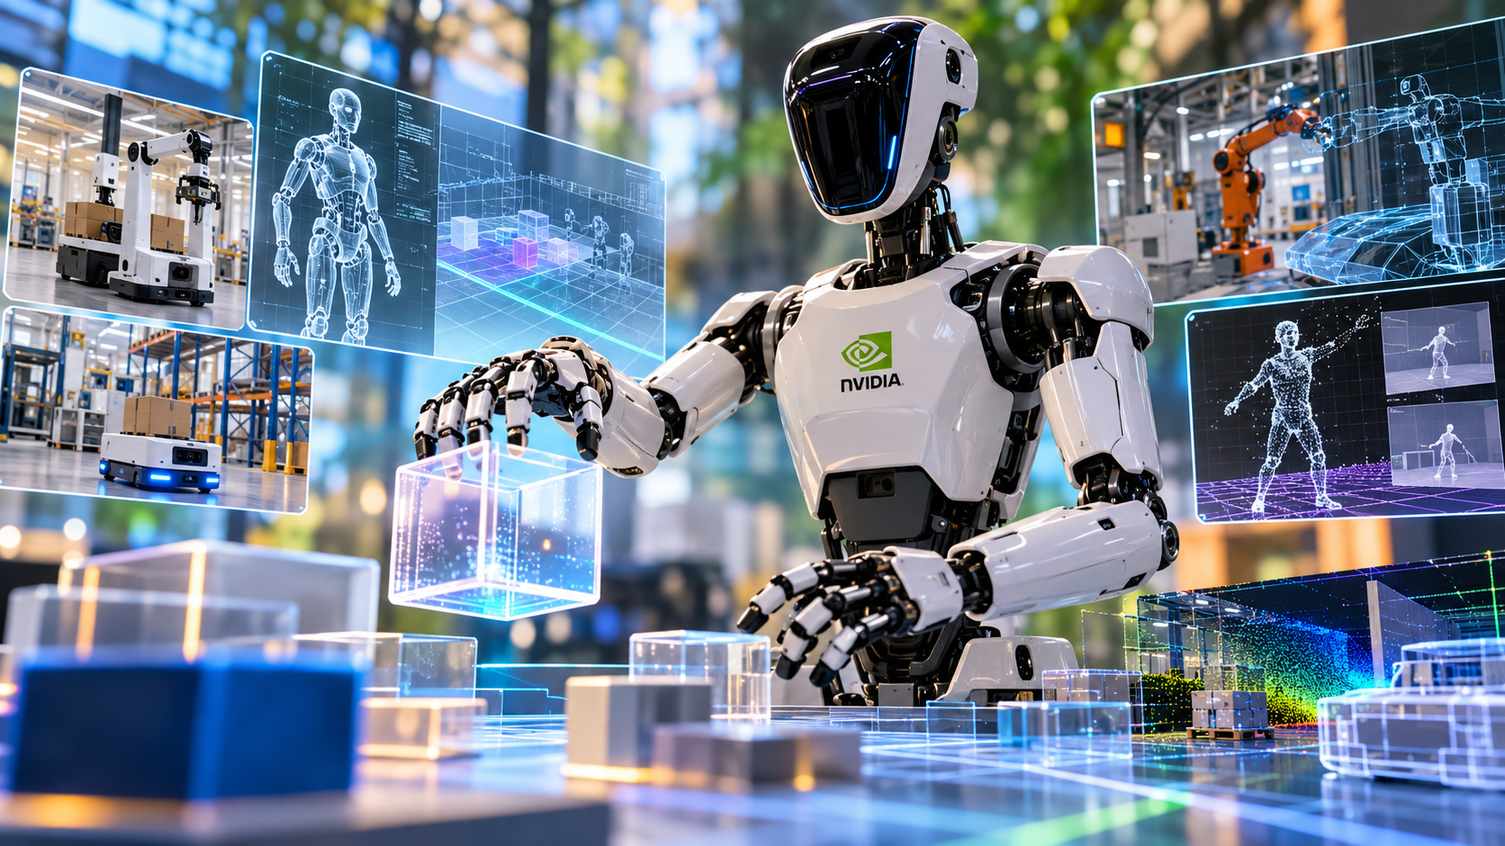
NVIDIA ha lanciato un ampliamento della piattaforma Isaac per lo sviluppo dell’intelligenza artificiale fisica, comprendente il robot umanoide di riferimento Agile ONE SN, la disponibilità generale di Isaac Lab 3.0, il nuovo framework Isaac OS e ulteriori strumenti di simulazione, addestramento e sicurezza. Agile ONE SN, presentato da Agile Robots, è un sistema umanoide completo predisposto per utilizzare NVIDIA Isaac GR00T e basato sulla piattaforma di elaborazione edge Jetson Thor. Il robot impiega il corpo Agile ONE S, alto 1,40 metri e con massa di 40 chilogrammi, dispone di 31 gradi di libertà e può sostenere un carico di tre chilogrammi per braccio. Le due mani WUJI Hand 2, ciascuna dotata di cinque dita e 20 gradi di libertà, integrano sensori tattili e controllo della forza a 1 kHz per le operazioni di manipolazione. Jetson Thor mette a disposizione una capacità computazionale dichiarata di 2.070 teraflops FP4 e 128 GB di memoria unificata, mentre la dotazione sensoriale combina telecamere sulla testa e sui polsi, lidar e unità di misura inerziale. Isaac GR00T fornisce modelli e strumenti per acquisizione dei dati, apprendimento delle abilità, controllo coordinato del corpo e distribuzione sui robot fisici. NVIDIA e Agile Robots dichiarano che l’integrazione preventiva dei componenti può ridurre la configurazione dell’ambiente di sviluppo da settimane a giorni. Agile ONE SN è previsto per l’inizio del 2027 ed è destinato principalmente alla ricerca e allo sviluppo di sistemi umanoidi, con interesse da parte di istituzioni come Stanford University ed ETH Zurich.
Isaac Lab 3.0 è disponibile come framework open source per l’apprendimento robotico e permette di addestrare e perfezionare politiche di controllo attraverso workflow multi-GPU e motori fisici come Newton e NVIDIA PhysX, utilizzando risorse che spaziano dalle workstation ai data center. Isaac OS introduce invece un ambiente runtime open source basato su NVIDIA Holoscan, destinato a collegare modelli AI, sensori, sistemi di controllo e hardware robotico con requisiti di esecuzione deterministica e in tempo reale. L’ecosistema comprende SimReady Central Library, con oltre 2.000 asset predisposti per la simulazione, e Human 1M Dataset, che raccoglie attività umane documentate tramite video sincronizzati da tre prospettive e tracciamento tridimensionale delle mani. NVIDIA ha inoltre reso disponibili tre workflow di riferimento open source per DGX Station, dedicati al perfezionamento di GR00T 1.7 mediante reinforcement learning, all’addestramento di abilità di manipolazione in Isaac Lab e al post-training dei world model Cosmos per generare dati sintetici. Il dataset Human 1M completo è accessibile ai partner Cosmos Coalition, mentre gli asset SimReady sono distribuiti attraverso Hugging Face. Sul versante della sicurezza, NVIDIA Halos, basato su IGX Thor, viene integrato nelle architetture di Agile Robots, Agility, Dexory, FORT Robotics e KION, mentre SICK ne sta valutando l’impiego per funzioni di sicurezza dinamica in ambienti industriali. Advantech e NexCOBOT sviluppano piattaforme industriali basate su IGX e Reynolds & Moore, Accenture e TÜV SÜD collaborano su percorsi di certificazione per applicazioni di intelligenza artificiale fisica.
L’ampliamento della piattaforma coinvolge numerose imprese europee e internazionali. ABB Robotics integra librerie NVIDIA Omniverse con RobotStudio HyperReality per simulare e collaudare virtualmente le installazioni robotiche, mentre KUKA utilizza Omniverse all’interno di Visual Components FactoryLens per migliorare la rappresentazione in tempo reale degli impianti. Sereact impiega Isaac GR00T e Cosmos Transfer per addestrare il sistema Cortex destinato alla movimentazione delle merci con bracci Universal Robots. Humanoid utilizza Jetson Thor, Holoscan Sensor Bridge, Halos e Isaac OS nello sviluppo di comportamenti robotici per prove industriali, mentre Hexagon Robotics realizza funzioni di percezione per il robot AEON. Bear Robotics sta sviluppando capacità di percezione e manipolazione per il robot KR1 e il sistema Kino-2, destinati a magazzini e processi industriali. Toyota Material Handling Europe e SoftServe utilizzano Omniverse e Isaac Sim per soluzioni autonome di movimentazione dei materiali, con una riduzione dei tempi di distribuzione dichiarata fino al 50%. Idealworks lavora su capacità di memoria per robot mobili autonomi, Analog Devices utilizza Jetson AGX Orin con cuVSLAM, mentre Hugging Face e Pollen Robotics impiegano Isaac Lab, Isaac Sim e Newton per sviluppare Microduck, un piccolo robot open source. Franka Robotics combina NVIDIA NIM e Isaac Sim per trasformare richieste in linguaggio naturale in azioni dei robot FR3 Duo, mentre Bellboy utilizza Jetson e GR00T per Billie, un assistente robotico già impiegato in strutture alberghiere appartenenti alle reti Marriott, Hilton, IHG e OYO. L’insieme degli annunci comprende quindi sia tecnologie già disponibili per lo sviluppo sia piattaforme robotiche e integrazioni previste nei prossimi mesi.
Questo articolo è stato redatto con il supporto di strumenti di intelligenza artificiale (AI)