
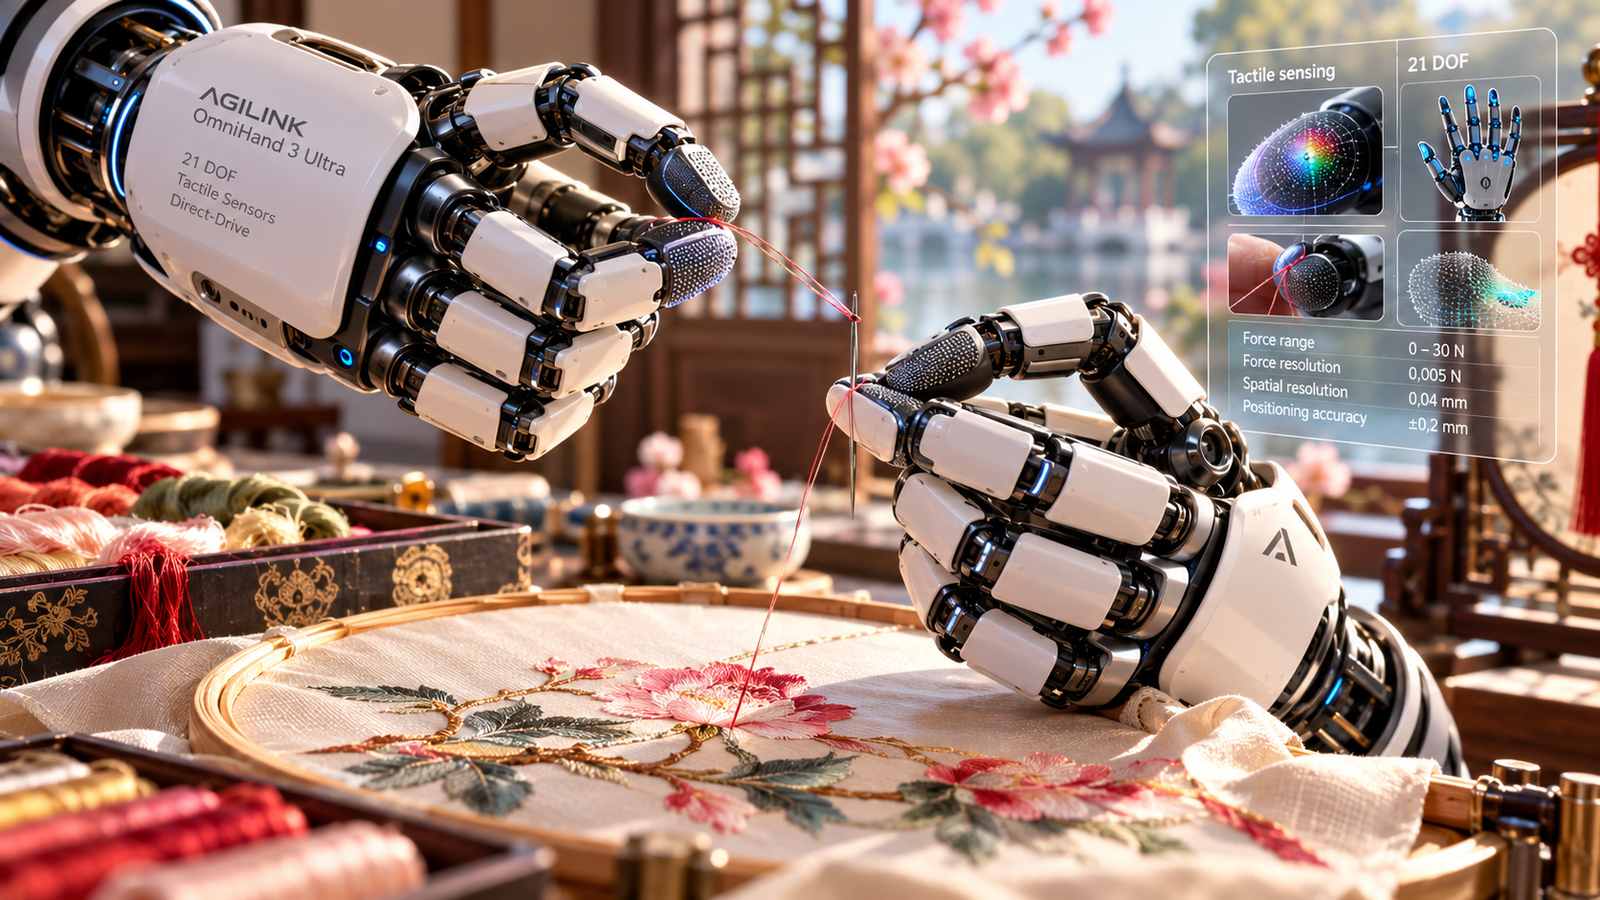
AGILINK ha utilizzato la propria mano robotica antropomorfa OmniHand 3 Ultra per riprodurre alcune delle operazioni fondamentali del ricamo Suzhou, una lavorazione tradizionale cinese particolarmente adatta a mettere alla prova la capacità di manipolare materiali sottili e deformabili. L’addestramento è stato realizzato con la collaborazione della maestra artigiana Fu Xianghong, che ha insegnato al sistema a separare i fili di seta, infilare un ago, tendere il tessuto sul telaio da ricamo ed eseguire i punti. La seta rappresenta un banco di prova particolarmente complesso per una mano robotica perché il filo si piega, scivola e modifica continuamente la propria geometria anche in presenza di piccole variazioni del contatto. Separare i singoli filamenti richiede, ad esempio, che un dito effettui la divisione mentre gli altri mantengono contemporaneamente sostegno e tensione; la torsione del filo impone invece alle estremità delle dita di conservarne il contatto durante la rotazione, mentre l’infilatura dell’ago e la successiva cucitura aumentano ulteriormente i requisiti di precisione nella posizione, nel controllo della forza e nel coordinamento dei movimenti. Fu Xianghong ha sintetizzato il risultato osservando che questo tipo di sistema potrebbe fornire “un altro paio di mani” per le lavorazioni delicate.
La OmniHand 3 Ultra impiegata nella dimostrazione dispone di 21 gradi di libertà attivi, utilizza un’architettura completamente direct-drive e integra sensori tattili sulla punta delle dita, sui polpastrelli e sul palmo. I sensori tattili basati sulla visione presenti sulle estremità delle dita rilevano le variazioni della superficie di contatto e forniscono quindi un feedback durante la manipolazione di materiali estremamente sottili e deformabili. Secondo Qiao Tianjie, vicepresidente di AGIBOT e CEO di AGILINK, l’utilizzo di un singolo filo di seta rende direttamente osservabile il livello di destrezza raggiunto dalla mano e mostra come questa tecnologia possa essere estesa verso attività caratterizzate da manipolazioni molto più delicate rispetto alla semplice presa di oggetti rigidi.
Le specifiche pubblicate per OmniHand Ultra-M, modello di punta con azionamento diretto della stessa famiglia, indicano 20 gradi di libertà attivi in una mano di dimensioni comparabili a quelle umane, con un peso di 630 grammi e dimensioni pari a 189,5 × 88,5 × 40 millimetri. Il sistema può mantenere stabilmente una presa su carichi fino a 3 chilogrammi e raggiungere una capacità di sollevamento di 8 chilogrammi, mentre il normale ciclo di apertura e chiusura richiede circa 0,3 secondi. La precisione di posizionamento ripetitivo dichiarata è di ±0,2 millimetri. I moduli presenti sulle dita utilizzano sensori tattili vision-based capaci di riconoscere le texture e di misurare tridimensionalmente la distribuzione delle forze in un intervallo compreso tra 0 e 30 newton, con una risoluzione di 0,005 newton. La risoluzione spaziale dichiarata è di 0,04 millimetri, mentre l’accuratezza nella rilevazione del campo di deformazione raggiunge 0,08 millimetri. Sul palmo è inoltre installato un sensore tattile tridimensionale costituito da 300 pixel tattili, con una risoluzione di forza pari a 0,1 newton.
La piattaforma è stata validata per 500.000 cicli e, durante il funzionamento continuo sotto carico, viene indicata una temperatura superficiale compresa tra 40 e 45 °C. Le interfacce di comunicazione comprendono CANFD ed Ethernet, mentre per lo sviluppo software sono disponibili SDK C++ e Python dotati di copertura completa delle API. AGILINK mette inoltre a disposizione asset di simulazione nativi per NVIDIA Isaac e MuJoCo e nodi di riferimento ROS 2 destinati alla teleoperazione e al controllo nello spazio articolare. Accanto alla versione direct-drive viene proposta OmniHand Ultra-T, variante azionata tramite tendini che dispone di 22 gradi di libertà attivi ai quali si aggiunge un polso con altri tre gradi di libertà. La sola mano pesa 500 grammi, mentre il gruppo completo raggiunge circa 1,7 chilogrammi. Anche in questo caso il ciclo operativo dichiarato è di 0,3 secondi, con modalità di controllo della forza, della posizione, della velocità e modalità ibride, comunicazioni CANFD ed EtherCAT e rilevamento tattile tridimensionale distribuito sull’intera mano con una risoluzione di 0,01 newton, integrato con una telecamera collocata nel palmo.
La dimostrazione sul ricamo arriva mentre AGILINK sta aumentando rapidamente la produzione delle proprie mani robotiche. La società, nata come realtà indipendente da AGIBOT nel gennaio 2026, dichiara di avere già superato le 15.000 unità consegnate. Nell’agosto 2026 la serie OmniHand ha inoltre partecipato a tutte e otto le competizioni dedicate alle mani robotiche destre ai World Humanoid Robot Games, ottenendo complessivamente sette medaglie d’oro, quattro d’argento e tre di bronzo. AGILINK afferma di avere raggiunto una valutazione da unicorno soltanto cinque mesi dopo la propria costituzione, con il sostegno di investitori tra cui Hillhouse Ventures e Mirae Asset. Il quarto round di finanziamento, concluso nel giugno 2026, ha attribuito alla società una valutazione post-money superiore a un miliardo di dollari e l’azienda sta aumentando la capacità produttiva con l’obiettivo di raggiungere 10.000 unità al mese.
Lo sviluppo della tecnologia era iniziato già nell’agosto 2023 all’interno di AGIBOT, dove il progetto era stato creato con l’obiettivo di realizzare mani robotiche destre da utilizzare come componenti fondamentali delle piattaforme umanoidi dell’azienda. I primi prodotti, OmniHand e OmniHand Pro, sono arrivati nell’agosto 2025, segnando l’avvio della produzione su scala più ampia, mentre nel dicembre dello stesso anno è stata realizzata la millesima mano robotica. Dopo la separazione da AGIBOT e la costituzione di AGILINK come società indipendente nel gennaio 2026, l’azienda ha chiuso tre round di finanziamento nel giro di poche settimane. Nell’aprile 2026, durante l’AGIBOT Partner Conference, sono stati presentati OmniHand 3 Lite, OmniHand 3 Ultra-T e OmniPicker 3, mentre OmniHand 3 Ultra-M ha debuttato nel giugno 2026 durante ICRA a Vienna.
AGILINK dichiara inoltre di avere ottenuto nel primo trimestre del 2026 la maggiore quota del mercato cinese delle mani robotiche destre e, sul proprio sito, indica per lo stesso periodo anche la prima posizione mondiale nel settore. La gamma attuale comprende cinque prodotti: OmniHand 3 Ultra-M con azionamento diretto, OmniHand 3 Ultra-T con trasmissione a tendini, OmniHand 3 nella versione standard, la più compatta OmniHand 3 Lite e la pinza industriale OmniPicker 3. Le applicazioni individuate comprendono automazione industriale, raccolta di dati e addestramento dei sistemi di intelligenza artificiale, oltre alle attività di ricerca e formazione. La capacità di manipolare materiali flessibili e delicati viene considerata particolarmente rilevante per operazioni come la gestione dei cavi, l’assemblaggio di materiali deformabili e la movimentazione di componenti di precisione, ambiti nei quali non è sufficiente eseguire una presa stabile ma è necessario modulare continuamente contatto, posizione e forza.
AGILINK conta attualmente più di 60 persone nel proprio team principale e prevede di superare quota 100 entro il quarto trimestre del 2026. Le attività dell’azienda sono distribuite tra Pechino, Shanghai, Shenzhen e Singapore, con una presenza commerciale e operativa che si estende inoltre all’Europa, agli Stati Uniti, al Medio Oriente, al Sud-est asiatico e al Giappone. La dimostrazione del ricamo Suzhou rientra nella campagna “Hand Over Hand”, attraverso la quale AGILINK sta mostrando le capacità di OmniHand 3 Ultra in compiti che richiedono manipolazioni molto fini, utilizzando il lavoro sul filo di seta come prova concreta delle prestazioni raggiunte dai sistemi tattili e dal controllo articolare della piattaforma.
Questo articolo è stato redatto con il supporto di strumenti di intelligenza artificiale (AI)